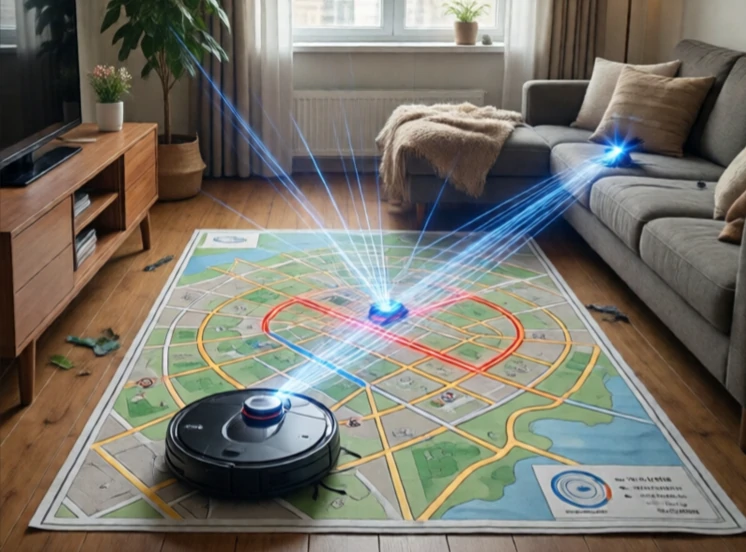
SLAM 代表同步定位與建圖。它解決了一個先有雞還是先有蛋的問題。要建構地圖,機器人需要知道自己的位置;而要知道自己的位置,機器人又需要一張地圖。 SLAM 同時完成了這兩項任務。它是移動機器人領域的基礎性問題之一。
機器人穿梭於未知環境。它收集感測器數據:光達掃描、攝影機影像、輪式里程計數據和慣性測量單元(IMU)讀數。它估計自身位置並逐步建立地圖。當它重新訪問某些區域時,會修正地圖和軌跡中的誤差。最終得到一張一致的地圖和一條精確的路徑。
SLAM方法
- EKF SLAM:擴充卡爾曼濾波器,早期方法。
- FastSLAM:粒子濾波器,可處理地標。
- 圖SLAM:將姿態和地標作為圖中的節點。
- 視覺 SLAM:使用相機、ORB-SLAM、LSD-SLAM。
- 光達SLAM:使用雷射掃描、Gmapping、Cartographer。
SLAM之所以難,是因為誤差會累積。里程計中的微小誤差會隨著時間的推移而增加。閉環控制可以糾正這個問題:當機器人識別出之前去過的地方時,它會閉合閉環並調整整個軌跡。這就是為什麼SLAM系統需要強大的地點識別能力。光照變化或椅子移動都可能導致識別失敗。現代SLAM系統已經足夠成熟,可以應用於商業產品。掃地機器人使用視覺SLAM,自動駕駛汽車使用光達SLAM進行地圖建構。 SLAM尚未完全解決,但它在許多應用中已經足夠好用。剩餘的挑戰包括動態環境、長期地圖建置和多機器人SLAM。
Comments
No comments yet. Be the first to share a thought.
Leave a comment