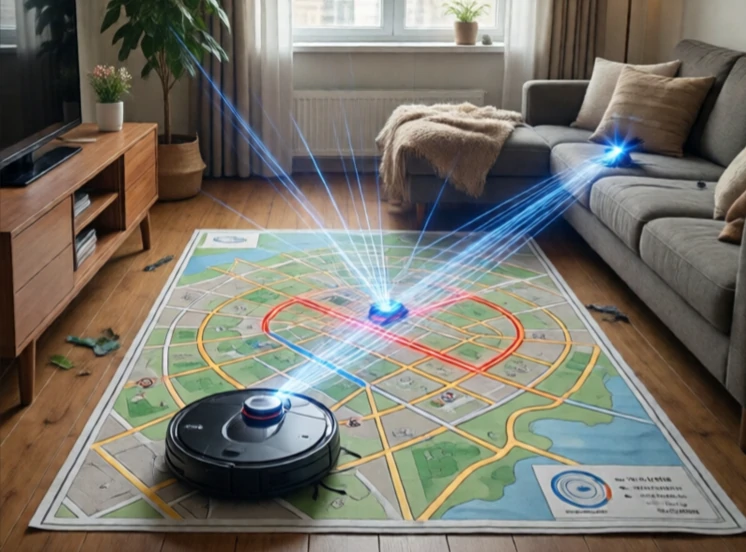
SLAM significa Localización y Mapeo Simultáneos. Resuelve un problema del tipo "¿qué fue primero, el huevo o la gallina?". Para crear un mapa, un robot necesita saber dónde está. Para saber dónde está, el robot necesita un mapa. SLAM realiza ambas tareas simultáneamente. Es uno de los problemas fundamentales de la robótica móvil.
El robot se desplaza por un entorno desconocido. Recopila datos de sensores: escaneos lidar, imágenes de cámara, odometría de ruedas y lecturas de IMU. Estima su posición y construye un mapa de forma incremental. A medida que revisita las zonas, corrige errores tanto en el mapa como en su trayectoria. El resultado es un mapa consistente y una ruta precisa.
Enfoques SLAM
- EKF SLAM: filtro de Kalman extendido, método temprano.
- FastSLAM: filtro de partículas, maneja puntos de referencia.
- SLAM gráfico: poses y puntos de referencia como nodos en un gráfico.
- SLAM visual: utiliza cámaras, ORB-SLAM, LSD-SLAM.
- Lidar SLAM: utiliza escaneos láser, Gmapping, Cartographer.
SLAM es complejo porque los errores se acumulan. Un pequeño error en la odometría aumenta con el tiempo. El cierre de bucle corrige esto: cuando el robot reconoce un lugar que ya ha visto, cierra el bucle y ajusta toda la trayectoria. Por eso, los sistemas SLAM necesitan un reconocimiento de lugares robusto. Un cambio en la iluminación o el movimiento de una silla pueden interrumpir el reconocimiento. Los sistemas SLAM modernos son lo suficientemente maduros para productos comerciales. Las aspiradoras robot utilizan SLAM visual. Los coches autónomos utilizan SLAM lidar para el mapeo. SLAM no es un problema resuelto, pero funciona lo suficientemente bien para muchas aplicaciones. Los retos restantes son los entornos dinámicos, el mapeo a largo plazo y el SLAM con múltiples robots.
Comments
No comments yet. Be the first to share a thought.
Leave a comment