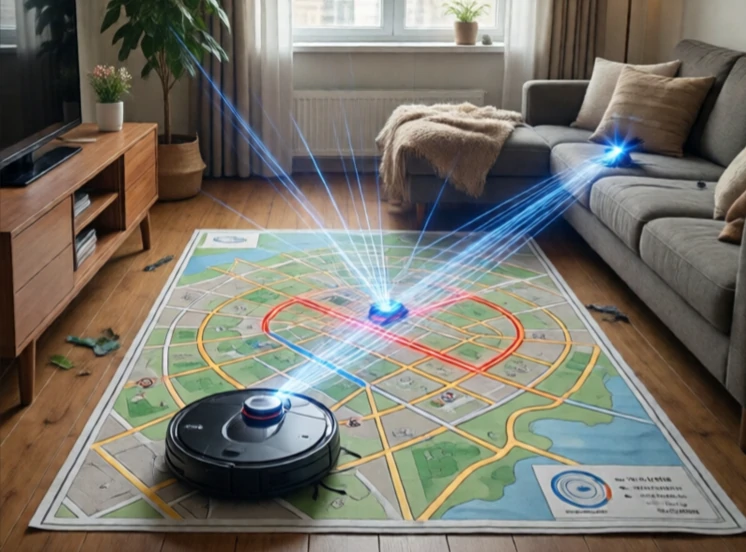
SLAM je zkratka pro Simultaneous Localization and Mapping (Simultánní lokalizace a mapování). Řeší problém slepice a vejce. Aby robot mohl vytvořit mapu, potřebuje vědět, kde se nachází. Aby robot věděl, kde se nachází, potřebuje mapu. SLAM dělá obojí zároveň. Je to jeden ze základních problémů mobilní robotiky.
Robot se pohybuje neznámým prostředím. Shromažďuje data ze senzorů: lidarové snímky, snímky z kamer, odometrii kol a údaje z IMU. Odhaduje svou polohu a postupně vytváří mapu. Při opětovných návštěvách oblastí opravuje chyby jak v mapě, tak i v trajektorii. Výsledkem je konzistentní mapa a přesná trasa.
Přístupy SLAM
- EKF SLAM: rozšířený Kalmanův filtr, raná metoda.
- FastSLAM: filtr částic, zpracovává orientační body.
- Graf SLAM: pozice a orientační body jako uzly v grafu.
- Vizuální SLAM: používá kamery, ORB-SLAM, LSD-SLAM.
- Lidar SLAM: využívá laserové skenování, Gmapping a kartografický systém.
SLAM je obtížný, protože chyby se hromadí. Malá chyba v odometrii se časem zvětšuje. Uzavření smyčky to napravuje: když robot rozpozná místo, které již dříve viděl, uzavře smyčku a upraví celou trajektorii. Proto systémy SLAM potřebují robustní rozpoznávání místa. Změna osvětlení nebo posunutá židle mohou rozpoznávání narušit. Moderní systémy SLAM jsou dostatečně zralé pro komerční produkty. Robotické vysavače používají vizuální SLAM. Autonomní auta používají lidarový SLAM pro mapování. SLAM sice není vyřešen, ale pro mnoho aplikací funguje dostatečně dobře. Zbývajícími výzvami jsou dynamická prostředí, dlouhodobé mapování a SLAM s více roboty.
Comments
No comments yet. Be the first to share a thought.
Leave a comment