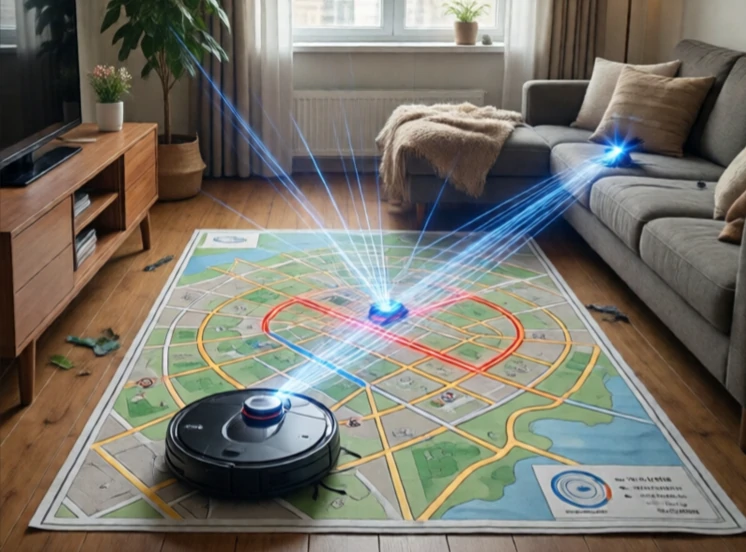
SLAM steht für Simultane Lokalisierung und Kartierung. Es löst ein Henne-Ei-Problem: Um eine Karte zu erstellen, muss ein Roboter seinen Standort kennen. Um seinen Standort zu kennen, benötigt der Roboter eine Karte. SLAM erledigt beides gleichzeitig. Es ist eines der grundlegenden Probleme der mobilen Robotik.
Der Roboter bewegt sich in einer unbekannten Umgebung. Er erfasst Sensordaten: Lidar-Scans, Kamerabilder, Radodometrie und IMU-Messwerte. Er schätzt seine Position und erstellt schrittweise eine Karte. Bei wiederholten Erkundungen korrigiert er Fehler sowohl in der Karte als auch in seiner Fahrspur. Das Ergebnis ist eine konsistente Karte und ein präziser Pfad.
SLAM-Ansätze
- EKF SLAM: erweiterter Kalman-Filter, frühe Methode.
- FastSLAM: Partikelfilter, verarbeitet Landmarken.
- Graph SLAM: Posen und Landmarken als Knoten in einem Graphen.
- Visual SLAM: verwendet Kameras, ORB-SLAM, LSD-SLAM.
- Lidar SLAM: nutzt Laserscans, Gmapping, Cartographer.
SLAM ist schwierig, weil sich Fehler kumulativ auswirken. Ein kleiner Fehler in der Odometrie verstärkt sich mit der Zeit. Der Regelkreis korrigiert dies: Erkennt der Roboter einen bereits bekannten Ort, schließt er den Regelkreis und passt die gesamte Trajektorie an. Daher benötigen SLAM-Systeme eine robuste Ortserkennung. Eine Änderung der Lichtverhältnisse oder ein verschobener Stuhl können die Erkennung beeinträchtigen. Moderne SLAM-Systeme sind ausgereift genug für kommerzielle Produkte. Saugroboter nutzen visuelles SLAM. Autonome Fahrzeuge verwenden Lidar-SLAM für die Kartierung. SLAM ist noch nicht vollständig gelöst, funktioniert aber für viele Anwendungen gut genug. Die verbleibenden Herausforderungen sind dynamische Umgebungen, Langzeitkartierung und Multi-Roboter-SLAM.
Comments
No comments yet. Be the first to share a thought.
Leave a comment