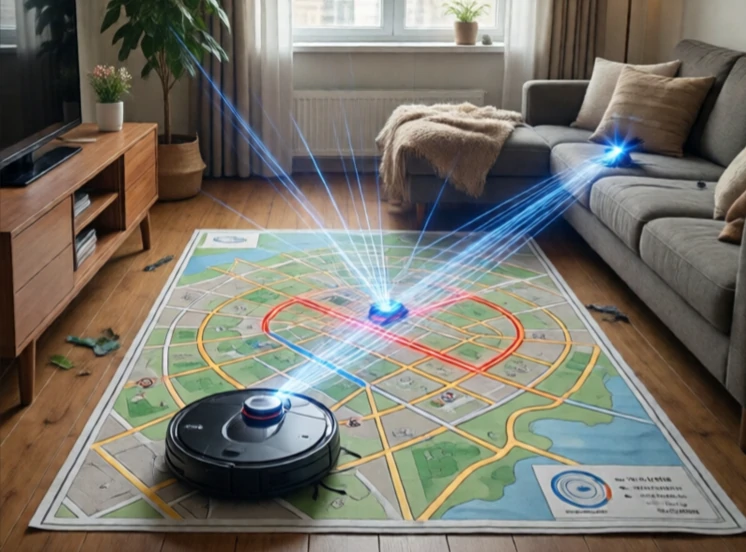
A SLAM a Simultaneous Localization and Mapping (Egyidejű lokalizáció és térképezés) rövidítése. Egy tyúk-tojás problémát old meg. Egy térkép elkészítéséhez a robotnak tudnia kell, hol van. Ahhoz, hogy tudja, hol van, a robotnak térképre van szüksége. A SLAM mindkettőt egyszerre teszi. Ez a mobil robotika egyik alapvető problémája.
A robot ismeretlen környezetben mozog. Szenzoradatokat gyűjt: lidar-szkenneléseket, kameraképeket, kerékfutási időt és IMU-leolvasásokat. Becsüli meg a pozícióját, és lépésenként térképet készít. Ahogy visszatér a területekre, kijavítja a térkép és a pályája hibáit. Az eredmény egy konzisztens térkép és egy pontos útvonal.
SLAM-megközelítések
- EKF SLAM: kiterjesztett Kalman-szűrő, korai módszer.
- FastSLAM: részecskeszűrő, kezeli a tereptárgyakat.
- SLAM gráf: pózok és tereptárgyak csomópontokként egy gráfban.
- Vizuális SLAM: kamerákat, ORB-SLAM-ot, LSD-SLAM-ot használ.
- Lidar SLAM: lézerszkennelést, G-térképezést és kartográfiai analízist használ.
A SLAM nehéz, mert a hibák halmozódnak. Egy kis odometriai hiba idővel növekszik. A huroklezárás ezt korrigálja: amikor a robot felismer egy korábban látott helyet, lezárja a hurkot, és módosítja a teljes pályát. Ezért van szükség a SLAM rendszereknek robusztus helyfelismerésre. A világítás megváltozása vagy egy elmozdított szék megszakíthatja a felismerést. A modern SLAM rendszerek elég fejlettek a kereskedelmi forgalomban kapható termékekhez. A robotporszívók vizuális SLAM-ot használnak. Az önvezető autók lidar SLAM-ot használnak a térképezéshez. A SLAM nincs megoldva, de sok alkalmazáshoz elég jól működik. A fennmaradó kihívások a dinamikus környezetek, a hosszú távú térképezés és a több robotból álló SLAM.
Comments
No comments yet. Be the first to share a thought.
Leave a comment