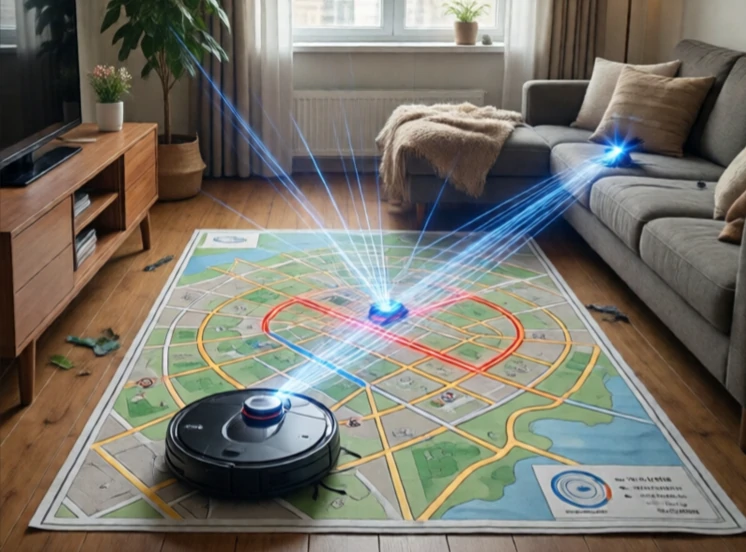
SLAM का पूरा नाम Simultaneous Localization and Mapping है। यह एक जटिल समस्या का समाधान करता है। मानचित्र बनाने के लिए, रोबोट को यह जानना आवश्यक है कि वह कहाँ स्थित है। और यह जानने के लिए कि वह कहाँ स्थित है, रोबोट को मानचित्र की आवश्यकता होती है। SLAM ये दोनों कार्य एक साथ करता है। यह मोबाइल रोबोटिक्स की मूलभूत समस्याओं में से एक है।
रोबोट एक अज्ञात वातावरण में चलता है। यह सेंसर से डेटा एकत्र करता है: लिडार स्कैन, कैमरा इमेज, व्हील ओडोमेट्री, आईएमयू रीडिंग। यह अपनी स्थिति का अनुमान लगाता है और धीरे-धीरे एक मानचित्र बनाता है। जैसे-जैसे यह क्षेत्रों में दोबारा जाता है, यह मानचित्र और अपने पथ दोनों में त्रुटियों को ठीक करता है। परिणामस्वरूप एक सुसंगत मानचित्र और एक सटीक पथ प्राप्त होता है।
SLAM दृष्टिकोण
- EKF SLAM: विस्तारित कलमन फ़िल्टर, प्रारंभिक विधि।
- FastSLAM: कण फ़िल्टर, लैंडमार्क को संभालता है।
- ग्राफ एसएलएएम: ग्राफ में नोड्स के रूप में पोज और लैंडमार्क।
- विजुअल एसएलएएम: इसमें कैमरे, ऑर्ब-एसएलएएम और एलएसडी-एसएलएएम का उपयोग किया जाता है।
- लिडार एसएलएएम: लेजर स्कैन, जीमैपिंग और कार्टोग्राफर का उपयोग करता है।
SLAM एक जटिल प्रक्रिया है क्योंकि इसमें त्रुटियाँ बढ़ती जाती हैं। ओडोमेट्री में एक छोटी सी त्रुटि समय के साथ बढ़ती जाती है। लूप क्लोज़र इसे ठीक करता है: जब रोबोट किसी ऐसे स्थान को पहचानता है जिसे उसने पहले देखा है, तो वह लूप को बंद कर देता है और पूरे पथ को समायोजित कर लेता है। यही कारण है कि SLAM प्रणालियों को मजबूत स्थान पहचान की आवश्यकता होती है। प्रकाश में परिवर्तन या कुर्सी के खिसकने से पहचान बाधित हो सकती है। आधुनिक SLAM प्रणालियाँ व्यावसायिक उत्पादों के लिए पर्याप्त रूप से परिपक्व हैं। रोबोट वैक्यूम क्लीनर दृश्य SLAM का उपयोग करते हैं। स्वायत्त कारें मानचित्रण के लिए लिडार SLAM का उपयोग करती हैं। SLAM की समस्या अभी पूरी तरह हल नहीं हुई है, लेकिन यह कई अनुप्रयोगों के लिए पर्याप्त रूप से कारगर है। शेष चुनौतियाँ गतिशील वातावरण, दीर्घकालिक मानचित्रण और बहु-रोबोट SLAM हैं।
Comments
No comments yet. Be the first to share a thought.
Leave a comment