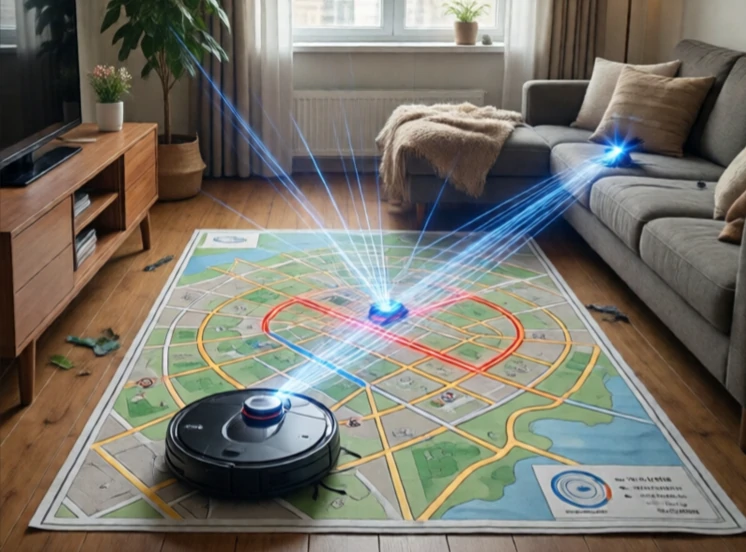
SLAM signifie « localisation et cartographie simultanées ». Cette technologie résout un problème de type « œuf ou poule ». Pour construire une carte, un robot doit connaître sa position. Pour connaître sa position, le robot a besoin d'une carte. SLAM réalise les deux simultanément. C'est un problème fondamental en robotique mobile.
Le robot se déplace dans un environnement inconnu. Il collecte des données de capteurs : scans lidar, images de caméra, odométrie des roues, relevés de l’IMU. Il estime sa position et construit une carte progressivement. Lors de ses passages sur les mêmes zones, il corrige les erreurs de la carte et de sa trajectoire. Il en résulte une carte cohérente et un parcours précis.
Approches SLAM
- EKF SLAM : filtre de Kalman étendu, méthode ancienne.
- FastSLAM : filtre particulaire, gère les points de repère.
- SLAM graphique : poses et points de repère sous forme de nœuds dans un graphe.
- SLAM visuel : utilise des caméras, ORB-SLAM, LSD-SLAM.
- Lidar SLAM : utilise des scans laser, Gmapping et Cartographer.
Le SLAM est complexe car les erreurs s'accumulent. Une petite erreur d'odométrie s'amplifie avec le temps. La boucle de rétroaction corrige ce problème : lorsque le robot reconnaît un lieu déjà visité, il boucle la boucle et ajuste sa trajectoire. C'est pourquoi les systèmes SLAM nécessitent une reconnaissance de lieux robuste. Un changement d'éclairage ou le déplacement d'une chaise peuvent perturber cette reconnaissance. Les systèmes SLAM modernes sont suffisamment matures pour être commercialisés. Les aspirateurs robots utilisent le SLAM visuel. Les voitures autonomes utilisent le SLAM lidar pour la cartographie. Le SLAM n'est pas encore une solution parfaite, mais il fonctionne de manière satisfaisante pour de nombreuses applications. Les défis restants concernent les environnements dynamiques, la cartographie à long terme et le SLAM multi-robots.
Comments
No comments yet. Be the first to share a thought.
Leave a comment