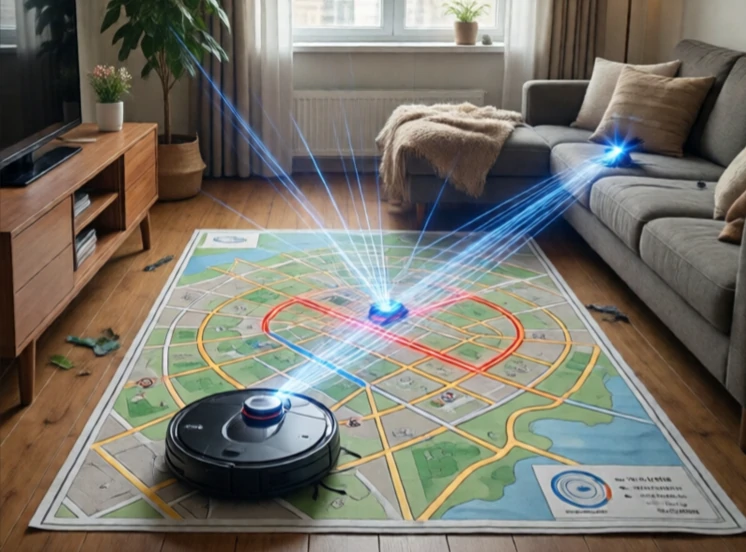
SLAM este prescurtarea de la Simultaneous Localization and Mapping (Localizare și Cartografiere Simultană). Rezolvă problema oului și găinii. Pentru a construi o hartă, un robot trebuie să știe unde se află. Pentru a ști unde se află, robotul are nevoie de o hartă. SLAM face ambele lucruri în același timp. Este una dintre problemele fundamentale ale roboticii mobile.
Robotul se mișcă printr-un mediu necunoscut. Colectează date de la senzori: scanări lidar, imagini ale camerei, odometrie a roților, citiri IMU. Își estimează poziția și construiește o hartă incremental. Pe măsură ce revizitează zonele, corectează erorile atât pe hartă, cât și pe traiectoria sa. Rezultatul este o hartă consistentă și o traiectorie precisă.
Abordări SLAM
- EKF SLAM: filtru Kalman extins, metodă timpurie.
- FastSLAM: filtru de particule, gestionează repere.
- SLAM grafic: poziții și repere ca noduri într-un graf.
- Visual SLAM: folosește camere, ORB-SLAM, LSD-SLAM.
- Lidar SLAM: folosește scanări laser, Gmapping, Cartographer.
SLAM este dificil deoarece erorile se combină. O mică eroare de odometrie crește în timp. Închiderea buclei corectează acest lucru: atunci când robotul recunoaște un loc pe care l-a mai văzut, închide bucla și ajustează întreaga traiectorie. De aceea, sistemele SLAM au nevoie de o recunoaștere robustă a locului. O schimbare a iluminării sau un scaun mutat poate întrerupe recunoașterea. Sistemele SLAM moderne sunt suficient de mature pentru produse comerciale. Aspiratoarele robotizate folosesc SLAM vizual. Mașinile autonome folosesc SLAM lidar pentru cartografiere. SLAM nu este rezolvat, dar funcționează suficient de bine pentru multe aplicații. Provocările rămase sunt mediile dinamice, cartografierea pe termen lung și SLAM cu mai mulți roboți.
Comments
No comments yet. Be the first to share a thought.
Leave a comment