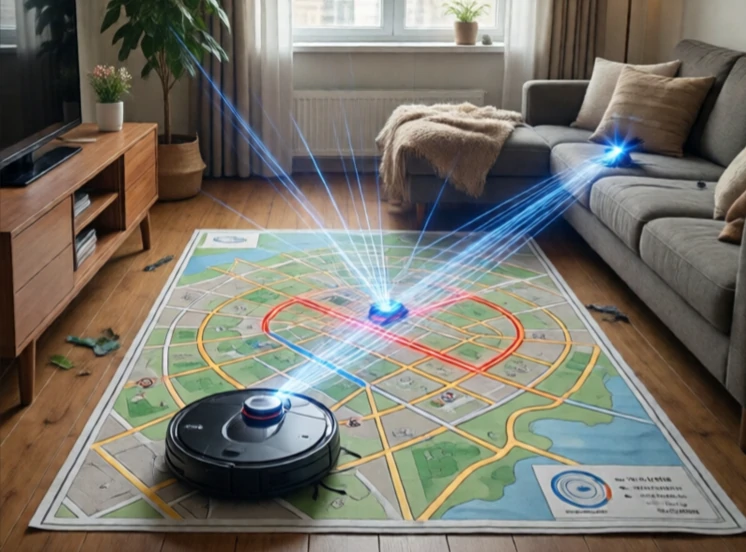
SLAM расшифровывается как одновременная локализация и картографирование. Она решает проблему «курицы и яйца». Чтобы построить карту, роботу нужно знать, где он находится. А чтобы знать, где он находится, роботу нужна карта. SLAM решает обе задачи одновременно. Это одна из фундаментальных проблем мобильной робототехники.
Робот перемещается в неизвестной среде. Он собирает данные с датчиков: лидарные сканирования, изображения с камер, данные одометрии колес, показания инерциального измерительного блока (IMU). Он оценивает свое положение и постепенно строит карту. При повторном посещении областей он исправляет ошибки как на карте, так и в своей траектории. В результате получается согласованная карта и точный путь.
Подходы SLAM
- EKF SLAM: расширенный фильтр Калмана, ранний метод.
- FastSLAM: фильтр частиц, обрабатывает ориентиры.
- Графовый SLAM: позы и ориентиры представлены в виде узлов графа.
- Визуальный SLAM: использует камеры, ORB-SLAM, LSD-SLAM.
- Lidar SLAM: использует лазерное сканирование, Gmapping, Cartographer.
SLAM — сложная задача, поскольку ошибки накапливаются. Небольшая ошибка в одометрии со временем увеличивается. Замыкание контура исправляет это: когда робот распознает место, которое он уже видел, он замыкает контур и корректирует всю траекторию. Именно поэтому системам SLAM необходимо надежное распознавание мест. Изменение освещения или перемещение стула могут нарушить распознавание. Современные системы SLAM достаточно зрелы для коммерческого использования. Роботы-пылесосы используют визуальный SLAM. Автономные автомобили используют лидарный SLAM для картографирования. SLAM еще не решен, но он достаточно хорошо работает для многих приложений. Остаются проблемы, связанные с динамическими средами, долговременным картографированием и SLAM для нескольких роботов.
Comments
No comments yet. Be the first to share a thought.
Leave a comment