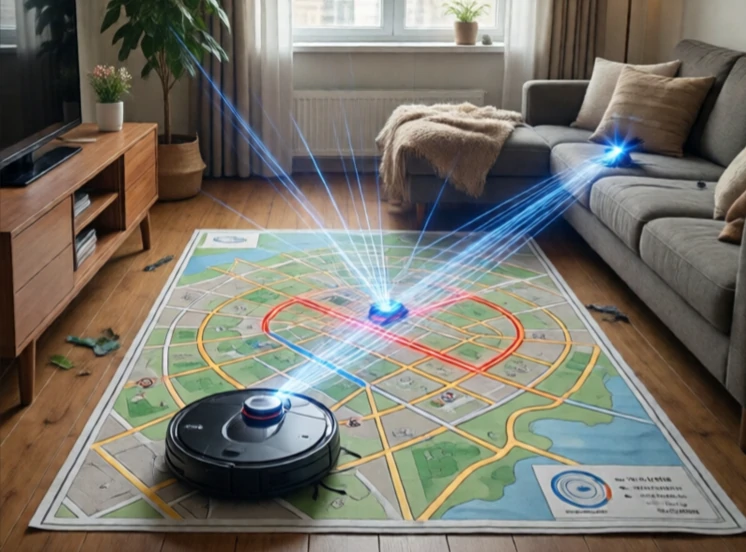
تقنية SLAM هي اختصار لـ "التحديد المتزامن للموقع ورسم الخرائط". وهي تحل معضلة "البيضة والدجاجة". فلكي يرسم الروبوت خريطة، يحتاج إلى معرفة موقعه. ولكي يعرف موقعه، يحتاج إلى خريطة. تقوم تقنية SLAM بالأمرين معًا. وهي إحدى المشكلات الأساسية في مجال الروبوتات المتنقلة.
يتحرك الروبوت في بيئة غير معروفة، ويجمع بيانات من أجهزة الاستشعار: مسح الليدار، وصور الكاميرا، وقياس المسافة بالعجلات، وقراءات وحدة القياس بالقصور الذاتي. يُقدّر الروبوت موقعه ويبني خريطة تدريجيًا. وعندما يعود إلى المناطق، يُصحّح الأخطاء في كلٍّ من الخريطة ومساره. والنتيجة هي خريطة متسقة ومسار دقيق.
أساليب SLAM
- EKF SLAM: مرشح كالمان الموسع، الطريقة المبكرة.
- FastSLAM: مرشح الجسيمات، يتعامل مع المعالم.
- تقنية SLAM للرسم البياني: الوضعيات والمعالم كعقد في الرسم البياني.
- تقنية SLAM البصرية: تستخدم الكاميرات، و ORB-SLAM، و LSD-SLAM.
- تقنية Lidar SLAM: تستخدم عمليات المسح بالليزر، وGmapping، وCartographer.
يُعدّ نظام SLAM معقدًا نظرًا لتراكم الأخطاء. فالخطأ البسيط في قياس المسافة يتفاقم مع مرور الوقت. وتُصحّح آلية إغلاق الحلقة هذا الخلل: فعندما يتعرّف الروبوت على مكان سبق له رؤيته، يُغلق الحلقة ويُعدّل مساره بالكامل. ولذلك، تحتاج أنظمة SLAM إلى قدرة عالية على التعرّف على الأماكن. إذ يُمكن أن يُؤدّي تغيير الإضاءة أو تحريك كرسي إلى تعطيل التعرّف. وقد وصلت أنظمة SLAM الحديثة إلى مستوى نضج كافٍ لاستخدامها في المنتجات التجارية. تستخدم المكانس الروبوتية نظام SLAM البصري، بينما تستخدم السيارات ذاتية القيادة نظام SLAM بتقنية الليدار لرسم الخرائط. لا يزال نظام SLAM قيد التطوير، ولكنه يعمل بكفاءة عالية في العديد من التطبيقات. وتتمثّل التحديات المتبقية في البيئات الديناميكية، ورسم الخرائط على المدى الطويل، ونظام SLAM متعدد الروبوتات.
Comments
No comments yet. Be the first to share a thought.
Leave a comment