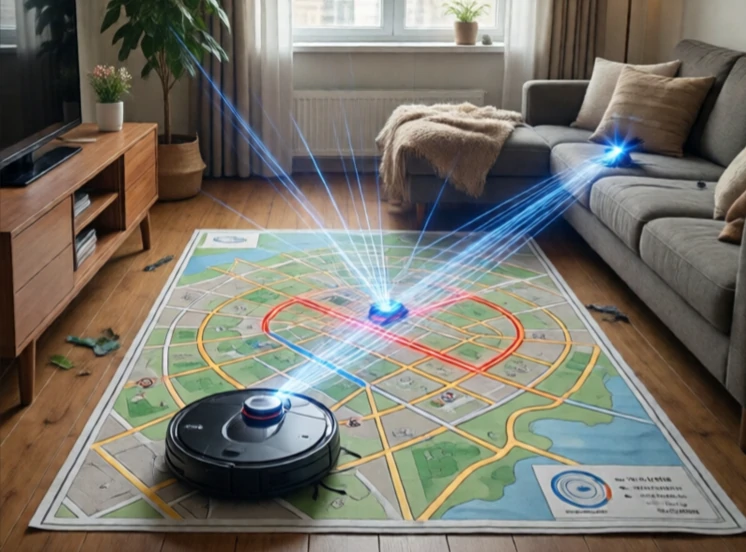
SLAM staat voor Simultaneous Localization and Mapping (gelijktijdige lokalisatie en kartering). Het lost een kip-en-ei-probleem op. Om een kaart te maken, moet een robot weten waar hij zich bevindt. Om te weten waar hij zich bevindt, heeft de robot een kaart nodig. SLAM doet beide tegelijk. Het is een van de fundamentele problemen in de mobiele robotica.
De robot beweegt zich door een onbekende omgeving. Hij verzamelt sensorgegevens: lidar-scans, camerabeelden, wielodometrie en IMU-metingen. Hij schat zijn positie en bouwt stapsgewijs een kaart op. Wanneer hij gebieden opnieuw bezoekt, corrigeert hij fouten in zowel de kaart als zijn traject. Het resultaat is een consistente kaart en een nauwkeurig pad.
SLAM-benaderingen
- EKF SLAM: uitgebreid Kalman-filter, vroege methode.
- FastSLAM: deeltjesfilter, verwerkt oriëntatiepunten.
- Graph SLAM: posities en oriëntatiepunten als knooppunten in een graaf.
- Visual SLAM: maakt gebruik van camera's, ORB-SLAM en LSD-SLAM.
- Lidar SLAM: maakt gebruik van laserscans, Gmapping en Cartographer.
SLAM is lastig omdat fouten zich opstapelen. Een kleine fout in de odometrie groeit in de loop van de tijd. Lusafsluiting corrigeert dit: wanneer de robot een plek herkent die hij eerder heeft gezien, sluit hij de lus en past hij het hele traject aan. Daarom hebben SLAM-systemen robuuste plaatsherkenning nodig. Een verandering in de belichting of een verplaatste stoel kan de herkenning verstoren. Moderne SLAM-systemen zijn voldoende ontwikkeld voor commerciële producten. Robotstofzuigers gebruiken visuele SLAM. Autonome auto's gebruiken lidar-SLAM voor het in kaart brengen. SLAM is nog niet volledig opgelost, maar het werkt goed genoeg voor veel toepassingen. De resterende uitdagingen zijn dynamische omgevingen, het in kaart brengen van de lange termijn en SLAM met meerdere robots.
Comments
No comments yet. Be the first to share a thought.
Leave a comment