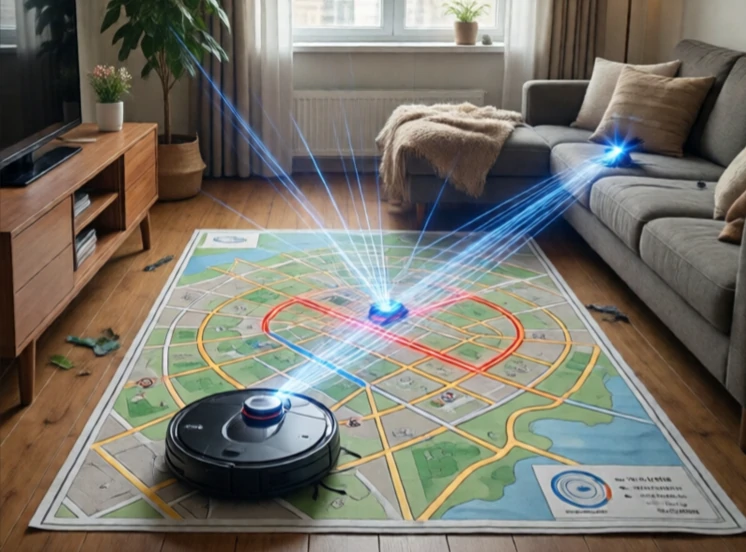
SLAM står for Simultaneous Localization and Mapping (Simultaneous Localization and Mapping). Det løser et hønen-og-ægget-problem. For at bygge et kort skal en robot vide, hvor den er. For at vide, hvor den er, skal robotten have et kort. SLAM gør begge dele på samme tid. Det er et af de grundlæggende problemer inden for mobil robotteknologi.
Robotten bevæger sig gennem et ukendt miljø. Den indsamler sensordata: lidar-scanninger, kamerabilleder, hjulkilometermålinger og IMU-aflæsninger. Den estimerer sin position og opbygger et kort trinvist. Når den besøger områder igen, korrigerer den fejl i både kortet og dens bane. Resultatet er et ensartet kort og en præcis rute.
SLAM-tilgange
- EKF SLAM: udvidet Kalman-filter, tidlig metode.
- FastSLAM: partikelfilter, håndterer landemærker.
- Graph SLAM: positioner og landemærker som noder i en graf.
- Visuel SLAM: bruger kameraer, ORB-SLAM, LSD-SLAM.
- Lidar SLAM: bruger laserscanninger, Gmapping, kartograf.
SLAM er svært, fordi fejl forværres. En lille fejl i odometrien vokser over tid. Loop-lukning korrigerer dette: Når robotten genkender et sted, den har set før, lukker den løkken og justerer hele banen. Derfor har SLAM-systemer brug for robust stedgenkendelse. En ændring i belysning eller en flyttet stol kan forstyrre genkendelsen. Moderne SLAM-systemer er modne nok til kommercielle produkter. Robotstøvsugere bruger visuel SLAM. Selvkørende biler bruger lidar SLAM til kortlægning. SLAM er ikke løst, men det fungerer godt nok til mange applikationer. De resterende udfordringer er dynamiske miljøer, langsigtet kortlægning og SLAM med flere robotter.
Comments
No comments yet. Be the first to share a thought.
Leave a comment