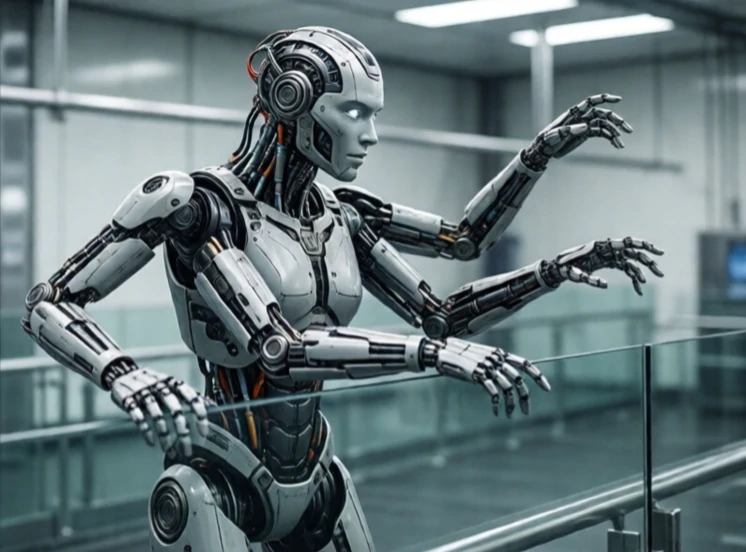
自由度是指機器人可以獨立完成的運動的數量。一個上下滑動的機械手臂具有一個自由度。加上一個旋轉底座,它就有兩個自由度。再加上一個可以傾斜和旋轉的手腕,自由度數量就會增加。每個自由度對應一個關節或一個可移動軸。
在空間中,剛體有六個自由度:三個平移自由度和三個旋轉自由度。能夠控制所有六個自由度的機器人可以將物體定位並調整到其作用範圍內的任何位置。如果自由度少於六個,則某些位置或方向無法實現。如果自由度超過六個,則機器人會顯得冗餘,這在繞過障礙物時非常有用。
普通機器人的自由度
- SCARA機器人:四自由度,快速組裝。
- 六軸工業機械手臂:六度自由度,完全姿態控制。
- 人形手臂:七度活動,像人類一樣具有冗餘度。
- Delta機器人:三度自由度,高速取放。
- 移動機器人:在地面上活動範圍為 3 度,使用機械手臂時活動範圍較大。
自由度越多,靈活性越高,但複雜度也越高。每個關節都會增加重量、成本和控制難度。逆運動學,即計算哪些關節角度能產生所需位置,會隨著自由度的增加而變得更加困難。冗餘機器人可以從多種解決方案中進行選擇。這種靈活性使它們能夠避免奇異點——也就是數學計算失效、機器人失去控制的構型。自由度看似簡單的計數,卻對機器人的能力有著深遠的影響。
Comments
No comments yet. Be the first to share a thought.
Leave a comment