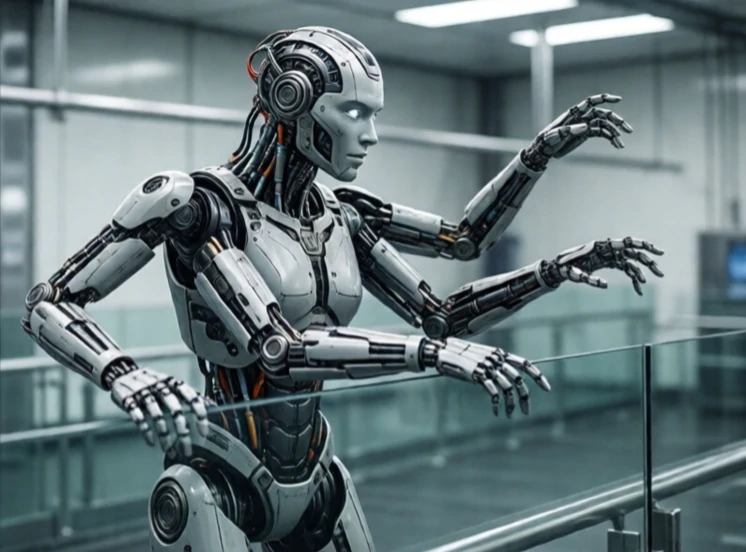
Derajat kebebasan adalah jumlah gerakan independen yang dapat dilakukan robot. Lengan robot yang bergerak naik turun memiliki satu derajat kebebasan. Tambahkan alas yang berputar dan ia memiliki dua derajat kebebasan. Tambahkan pergelangan tangan yang miring dan berputar dan jumlahnya meningkat. Setiap derajat kebebasan sesuai dengan sendi atau sumbu yang dapat digerakkan.
Di ruang angkasa, benda kaku memiliki enam derajat kebebasan: tiga translasi dan tiga rotasi. Robot yang dapat mengendalikan keenam derajat kebebasan tersebut dapat memposisikan dan mengorientasikan objek di mana saja dalam jangkauannya. Jika kurang dari enam derajat kebebasan, beberapa posisi atau orientasi tidak mungkin dilakukan. Jika lebih dari enam derajat kebebasan, robot menjadi redundan, yang dapat berguna untuk menjangkau area di sekitar rintangan.
Derajat kebebasan pada robot umum
- Robot SCARA: empat derajat kebebasan, perakitan cepat.
- Lengan industri enam sumbu: enam derajat, kontrol posisi penuh.
- Lengan humanoid: tujuh derajat, redundan seperti manusia.
- Robot Delta: tiga derajat, pengambilan dan penempatan berkecepatan tinggi.
- Robot bergerak: tiga derajat di lantai, lebih banyak lagi dengan manipulator.
Semakin banyak derajat kebebasan berarti semakin besar fleksibilitas, tetapi juga semakin kompleks. Setiap sendi menambah berat, biaya, dan tantangan pengendalian. Kinematika invers, yaitu menentukan sudut sendi mana yang menghasilkan posisi yang diinginkan, menjadi lebih sulit seiring bertambahnya jumlah derajat kebebasan. Robot redundan dapat memilih di antara banyak solusi. Fleksibilitas tersebut memungkinkan mereka menghindari singularitas, yaitu konfigurasi di mana perhitungan matematis gagal dan robot kehilangan kendali. Derajat kebebasan adalah perhitungan sederhana dengan konsekuensi mendalam terhadap apa yang dapat dan tidak dapat dilakukan oleh robot.
Comments
No comments yet. Be the first to share a thought.
Leave a comment