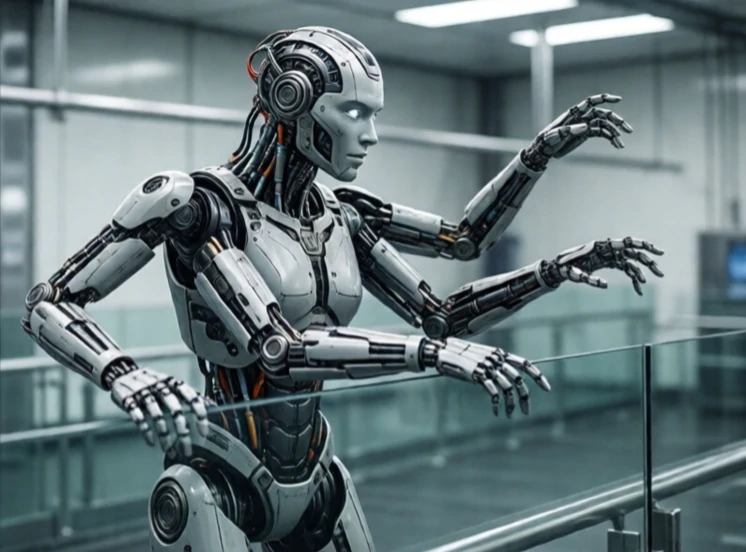
Степени свободы — это количество независимых движений, которые может совершать робот. Рука робота, скользящая вверх и вниз, имеет одну степень свободы. Добавьте вращающееся основание, и у неё будет две. Добавьте запястье, которое наклоняется и вращается, и количество степеней свободы увеличится. Каждая степень свободы соответствует суставу или подвижной оси.
В пространстве твердое тело имеет шесть степеней свободы: три поступательных и три вращательных. Робот, способный управлять всеми шестью, может позиционировать и ориентировать объект в любой точке в пределах своей досягаемости. При меньшем количестве степеней свободы некоторые положения или ориентации становятся невозможными. При большем количестве степеней свободы робот становится избыточным, что может быть полезно для обхода препятствий.
Степени свободы в обычных роботах
- Робот SCARA: четыре степени свободы, быстрая сборка.
- Шестиосевой промышленный манипулятор: шесть градусов, полный контроль положения.
- Гуманоидная рука: семь степеней свободы, избыточная, как у человека.
- Дельта-робот: трехступенчатая высокоскоростная операция захвата и перемещения.
- Мобильный робот: три градуса наклона относительно пола, больше с манипулятором.
Больше степеней свободы означает большую гибкость, но и большую сложность. Каждый сустав добавляет вес, стоимость и создает проблемы с управлением. Обратная кинематика, то есть определение углов суставов, обеспечивающих желаемое положение, становится сложнее по мере увеличения их количества. Роботы с избыточными степенями свободы могут выбирать из множества решений. Эта гибкость позволяет им избегать сингулярностей — конфигураций, в которых математические расчеты дают сбой, и робот теряет управление. Количество степеней свободы — это простой подсчет, имеющий серьезные последствия для того, что робот может и чего не может делать.
Comments
No comments yet. Be the first to share a thought.
Leave a comment