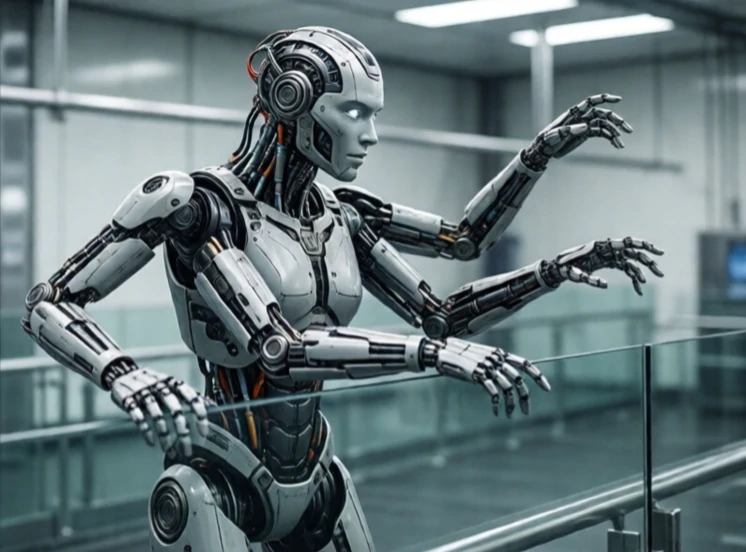
Vrijheidsgraden is het aantal onafhankelijke bewegingen dat een robot kan maken. Een robotarm die op en neer schuift, heeft één vrijheidsgraad. Voeg een roterende basis toe en hij heeft er twee. Voeg een pols toe die kan kantelen en draaien en het aantal loopt op. Elke vrijheidsgraad komt overeen met een gewricht of een beweegbare as.
In de ruimte heeft een star lichaam zes vrijheidsgraden: drie translaties en drie rotaties. Een robot die alle zes vrijheidsgraden kan beheersen, kan een object overal binnen zijn bereik positioneren en oriënteren. Met minder dan zes vrijheidsgraden zijn sommige posities of oriëntaties onmogelijk. Met meer dan zes vrijheidsgraden is de robot redundant, wat handig kan zijn om obstakels te omzeilen.
Vrijheidsgraden in gangbare robots
- SCARA-robot: vier vrijheidsgraden, snelle montage.
- Zesassige industriële arm: zes graden, volledige positiecontrole.
- Mensachtige arm: zeven graden, redundant zoals bij een mens.
- Delta-robot: drie bewegingsvrij, snelle pick-and-place functie.
- Mobiele robot: drie graden op de vloer, meer met een manipulator.
Meer vrijheidsgraden betekent meer flexibiliteit, maar ook meer complexiteit. Elk gewricht voegt gewicht, kosten en besturingsuitdagingen toe. Inverse kinematica, het bepalen welke gewrichtshoeken een gewenste positie opleveren, wordt moeilijker naarmate het aantal vrijheidsgraden toeneemt. Redundante robots kunnen kiezen uit vele oplossingen. Die flexibiliteit stelt hen in staat singulariteiten te vermijden, configuraties waarbij de wiskunde faalt en de robot de controle verliest. Het aantal vrijheidsgraden is een eenvoudige telling met diepgaande gevolgen voor wat een robot wel en niet kan doen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment