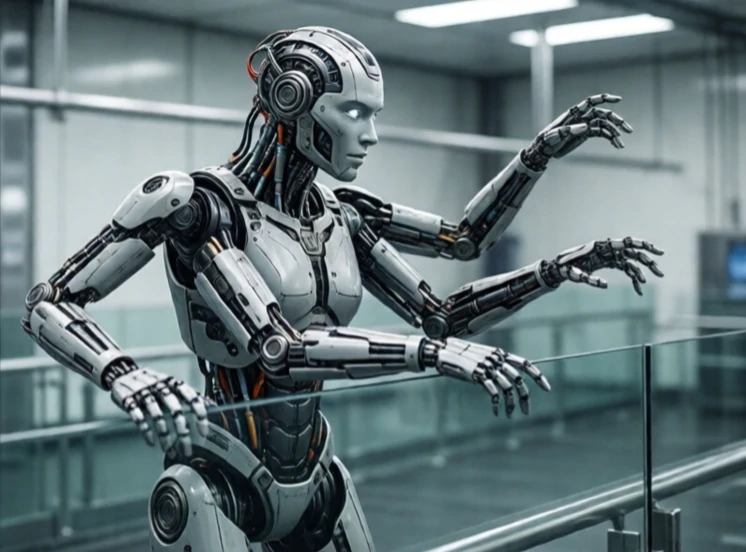
自由度とは、ロボットが独立して行える動作の数を指します。上下にスライドするロボットアームは1つの自由度を持ちます。回転するベースを追加すれば2つの自由度になります。さらに、傾いたり回転したりする手首を追加すれば、自由度はさらに増えます。それぞれの自由度は、関節または可動軸に対応します。
宇宙空間において、剛体は6つの自由度(3つの並進運動と3つの回転運動)を持つ。これら6つの自由度すべてを制御できるロボットは、到達範囲内のあらゆる場所に物体を配置し、向きを変えることができる。自由度が6未満の場合、一部の位置や向きは不可能となる。自由度が6を超えると、ロボットは冗長となり、障害物を迂回して物体に到達する際に役立つ。
一般的なロボットにおける自由度
- SCARAロボット:4自由度、高速組み立て。
- 6軸産業用アーム:6自由度、完全な姿勢制御。
- 人型ロボットの腕:7つの可動範囲を持ち、人間と同様に冗長性がある。
- デルタロボット:3自由度、高速ピックアンドプレース。
- 移動ロボット:床面では3自由度、マニピュレーターを使用すればさらに自由度が増す。
自由度が増えるということは、柔軟性が高まる一方で、複雑さも増すことを意味します。関節が増えるごとに、重量、コスト、そして制御上の課題が増大します。逆運動学、つまり目的の位置を実現する関節角度を求める計算は、自由度が増えるにつれて難しくなります。冗長ロボットは、多くの解決策の中から最適なものを選ぶことができます。この柔軟性によって、特異点、つまり計算が破綻してロボットが制御不能になるような構成を回避できます。自由度とは、ロボットができることとできないことに深く影響を与える、単純な数え方です。
Comments
No comments yet. Be the first to share a thought.
Leave a comment