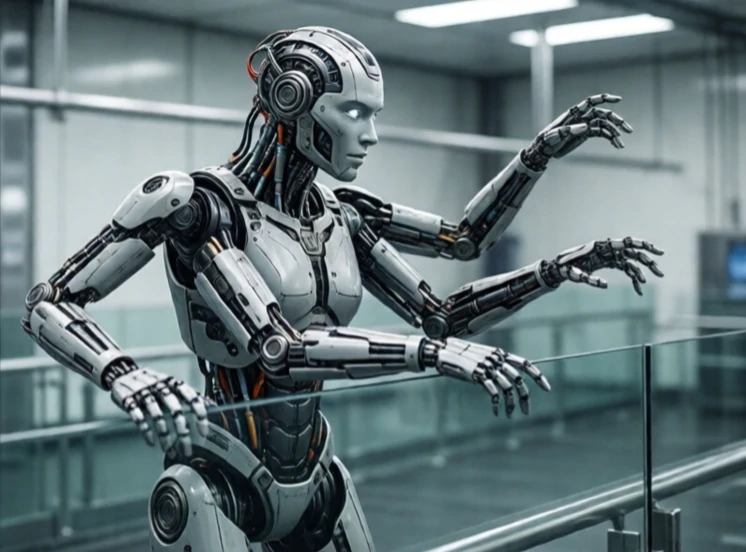
Los grados de libertad representan la cantidad de movimientos independientes que puede realizar un robot. Un brazo robótico que se desliza hacia arriba y hacia abajo tiene un grado de libertad. Si se le añade una base giratoria, tiene dos. Si se le añade una muñeca que se inclina y gira, el número de grados de libertad aumenta. Cada grado de libertad corresponde a una articulación o un eje móvil.
En el espacio, un cuerpo rígido tiene seis grados de libertad: tres traslaciones y tres rotaciones. Un robot capaz de controlar los seis puede posicionar y orientar un objeto en cualquier punto dentro de su alcance. Con menos de seis grados de libertad, algunas posiciones u orientaciones son imposibles. Con más de seis grados de libertad, el robot es redundante, lo cual puede ser útil para sortear obstáculos.
Grados de libertad en robots comunes
- Robot SCARA: cuatro grados de libertad, montaje rápido.
- Brazo industrial de seis ejes: seis grados de libertad, control total de la posición.
- Brazo humanoide: siete grados, redundante como el de un humano.
- Robot Delta: tres grados, recogida y colocación de alta velocidad.
- Robot móvil: tres grados de libertad en el suelo, más con un manipulador.
Un mayor número de grados de libertad implica mayor flexibilidad, pero también mayor complejidad. Cada articulación añade peso, coste y desafíos de control. La cinemática inversa, que consiste en determinar qué ángulos articulares producen la posición deseada, se vuelve más difícil a medida que aumenta el número de grados de libertad. Los robots redundantes pueden elegir entre múltiples soluciones. Esta flexibilidad les permite evitar singularidades, configuraciones en las que los cálculos fallan y el robot pierde el control. El número de grados de libertad es un simple recuento con profundas consecuencias para las capacidades y limitaciones de un robot.
Comments
No comments yet. Be the first to share a thought.
Leave a comment