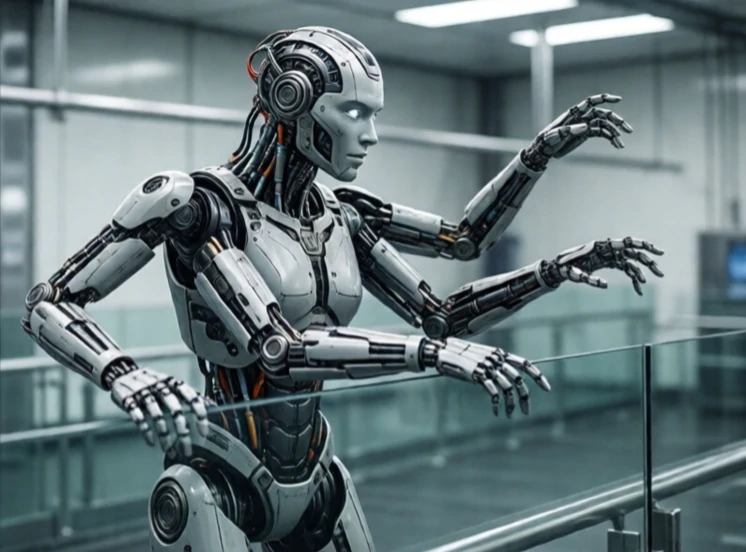
Gradele de libertate reprezintă numărul de mișcări independente pe care un robot le poate face. Un braț robotic care alunecă în sus și în jos are un grad de libertate. Adăugați o bază rotativă și are două. Adăugați o încheietură care se înclină și se rotește, iar numărul crește. Fiecare grad de libertate corespunde unei articulații sau unei axe mobile.
În spațiu, un corp rigid are șase grade de libertate: trei translații și trei rotații. Un robot care le poate controla pe toate cele șase poate poziționa și orienta un obiect oriunde în raza sa de acțiune. Cu mai puțin de șase, unele poziții sau orientări sunt imposibile. Cu mai mult de șase, robotul este redundant, ceea ce poate fi util pentru a ocoli obstacole.
Grade de libertate în roboții comuni
- Robot SCARA: patru grade de libertate, asamblare rapidă.
- Braț industrial cu șase axe: șase grade, control complet al poziției.
- Braț umanoid: șapte grade, redundant ca un om.
- Robot Delta: trei grade, preluare și plasare de mare viteză.
- Robot mobil: trei grade pe podea, mai mult cu un manipulator.
Mai multe grade de libertate înseamnă mai multă flexibilitate, dar și mai multă complexitate. Fiecare articulație adaugă greutate, costuri și provocări de control. Cinematica inversă, care constă în a determina ce unghiuri ale articulațiilor produc o poziție dorită, devine mai dificilă pe măsură ce numărătoarea crește. Roboții redundanți pot alege dintre mai multe soluții. Această flexibilitate le permite să evite singularitățile, configurațiile în care calculele se defectează și robotul pierde controlul. Gradele de libertate reprezintă o numărătoare simplă cu consecințe profunde asupra a ceea ce poate și nu poate face un robot.
Comments
No comments yet. Be the first to share a thought.
Leave a comment