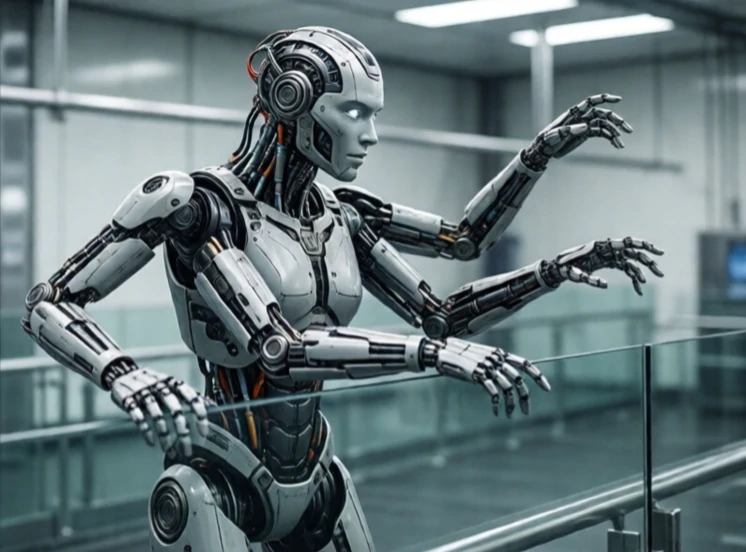
自由度是指机器人可以独立完成的运动的数量。一个上下滑动的机械臂具有一个自由度。加上一个旋转底座,它就有两个自由度。再加上一个可以倾斜和旋转的手腕,自由度数量就会增加。每个自由度都对应一个关节或一个可移动轴。
在空间中,刚体有六个自由度:三个平移自由度和三个旋转自由度。能够控制所有六个自由度的机器人可以将物体定位并调整到其作用范围内的任何位置。如果自由度少于六个,则某些位置或方向无法实现。如果自由度超过六个,则机器人会显得冗余,这在绕过障碍物时非常有用。
普通机器人的自由度
- SCARA机器人:四自由度,快速组装。
- 六轴工业机械臂:六度自由度,完全姿态控制。
- 人形手臂:七度活动,像人类一样具有冗余度。
- Delta机器人:三度自由度,高速取放。
- 移动机器人:在地面上活动范围为 3 度,使用机械臂时活动范围更大。
自由度越多,灵活性就越高,但复杂性也越高。每个关节都会增加重量、成本和控制难度。逆运动学,即计算哪些关节角度能产生所需位置,会随着自由度的增加而变得更加困难。冗余机器人可以从多种解决方案中进行选择。这种灵活性使它们能够避免奇异点——即数学计算失效、机器人失去控制的构型。自由度看似简单的计数,却对机器人的能力有着深远的影响。
Comments
No comments yet. Be the first to share a thought.
Leave a comment