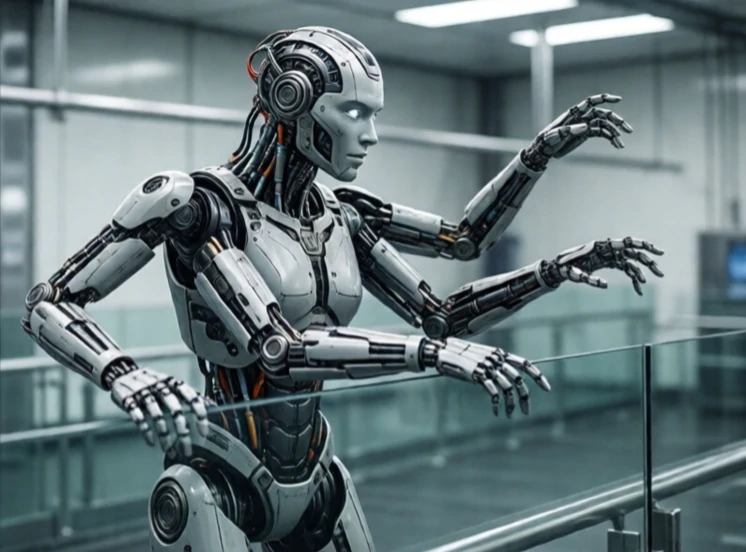
A szabadsági fokok a robot által végrehajtható független mozgások számát jelölik. Egy fel-le csúszó robotkarnak egy szabadságfoka van. Adjunk hozzá egy forgó alapot, és máris kettő. Adjunk hozzá egy dönthető és forgó csuklót, és a számláló emelkedik. Minden szabadsági fok egy ízületnek vagy egy mozgatható tengelynek felel meg.
Az űrben egy merev test hat szabadsági fokkal rendelkezik: három eltolási és három forgási fokkal. Egy robot, amely mind a hatot képes irányítani, egy tárgyat a hatókörén belül bárhová pozicionálhat és orientálhat. Hatnál kevesebb esetén bizonyos pozíciók vagy orientációk lehetetlenek. Hatnál több esetén a robot redundáns, ami hasznos lehet az akadályok kikerüléséhez.
Szabadsági fokok a közönséges robotokban
- SCARA robot: négy szabadságfok, gyors összeszerelés.
- Hattengelyes ipari kar: hat fok, teljes pozícióvezérlés.
- Humanoid kar: hét fok, redundáns, mint egy ember.
- Delta robot: három fok, nagy sebességű felvétel és elhelyezés.
- Mobil robot: három fok a padlón, több manipulátorral.
A nagyobb szabadságfok nagyobb rugalmasságot, de egyben nagyobb bonyolultságot is jelent. Minden egyes illesztés súlyt, költséget és szabályozási kihívásokat jelent. Az inverz kinematika, vagyis annak meghatározása, hogy mely illesztési szögek hozzák létre a kívánt pozíciót, egyre nehezebbé válik a számlálás növekedésével. A redundáns robotok számos megoldás közül választhatnak. Ez a rugalmasság lehetővé teszi számukra, hogy elkerüljék a szingularitásokat, azokat a konfigurációkat, ahol a matematika felborul, és a robot elveszíti az irányítást. A szabadságfok egy egyszerű számolás, amelynek mélyreható következményei vannak arra vonatkozóan, hogy mit tud és mit nem tud egy robot megtenni.
Comments
No comments yet. Be the first to share a thought.
Leave a comment