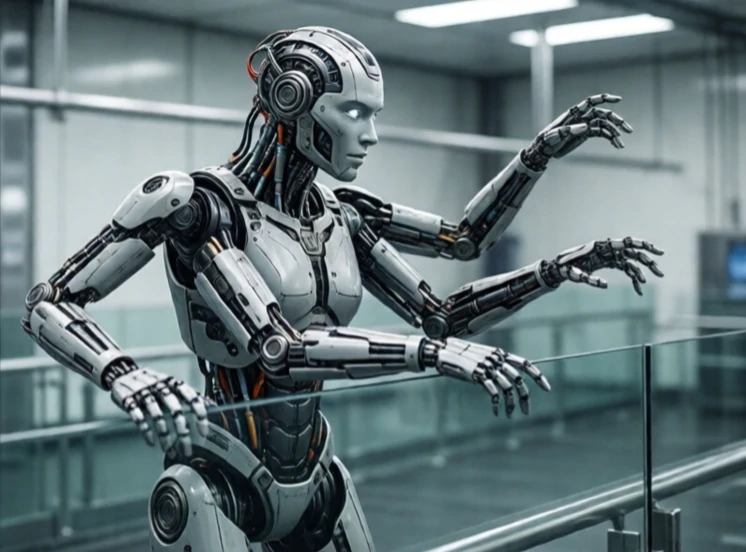
Os graus de liberdade representam o número de movimentos independentes que um robô pode realizar. Um braço robótico que desliza para cima e para baixo possui um grau de liberdade. Adicione uma base giratória e ele terá dois. Adicione um pulso que se inclina e gira e a contagem aumenta. Cada grau de liberdade corresponde a uma junta ou eixo móvel.
No espaço, um corpo rígido possui seis graus de liberdade: três translações e três rotações. Um robô capaz de controlar todos os seis graus de liberdade pode posicionar e orientar um objeto em qualquer ponto ao seu alcance. Com menos de seis graus de liberdade, algumas posições ou orientações tornam-se impossíveis. Com mais de seis graus de liberdade, o robô torna-se redundante, o que pode ser útil para contornar obstáculos.
Graus de liberdade em robôs comuns
- Robô SCARA: quatro graus de liberdade, montagem rápida.
- Braço industrial de seis eixos: seis graus de liberdade, controlo total do posicionamento.
- Braço humanoide: sete graus, redundante como um humano.
- Robô Delta: três graus de liberdade, operação de agarrar e posicionar a alta velocidade.
- Robot móvel: três níveis de inclinação no chão, mais com um manipulador.
Mais graus de liberdade significam mais flexibilidade, mas também mais complexidade. Cada junta acrescenta peso, custo e desafios de controlo. A cinemática inversa, que consiste em determinar quais os ângulos das juntas que produzem a posição desejada, torna-se mais difícil à medida que o número de graus de liberdade aumenta. Os robôs redundantes podem escolher entre diversas soluções. Esta flexibilidade permite-lhes evitar singularidades, configurações em que os cálculos falham e o robô perde o controlo. Os graus de liberdade são uma simples contagem com profundas consequências para o que um robô pode e não pode fazer.
Comments
No comments yet. Be the first to share a thought.
Leave a comment