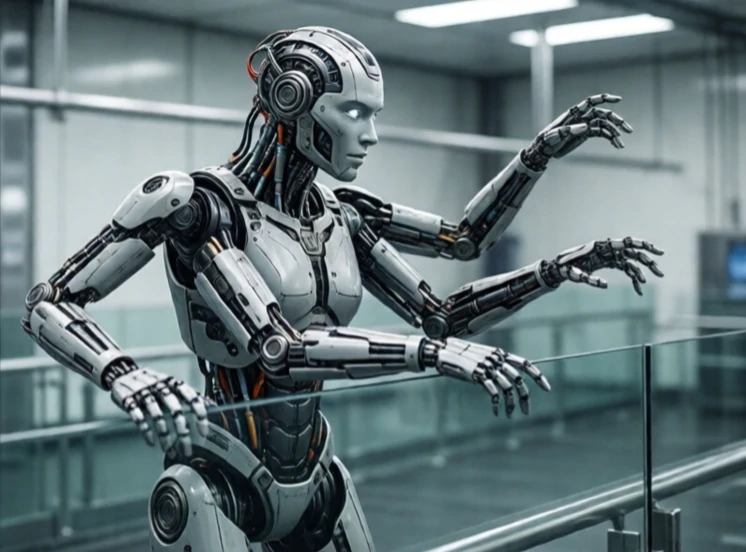
자유도는 로봇이 수행할 수 있는 독립적인 움직임의 수를 나타냅니다. 위아래로 미끄러지듯 움직이는 로봇 팔은 자유도가 1입니다. 회전하는 받침대를 추가하면 자유도가 2가 되고, 기울이고 회전할 수 있는 손목을 추가하면 자유도 수는 늘어납니다. 각 자유도는 관절 또는 움직일 수 있는 축에 해당합니다.
우주 공간에서 강체는 6개의 자유도를 가집니다. 즉, 3개의 병진 운동과 3개의 회전 운동을 할 수 있습니다. 이 6개의 자유도를 모두 제어할 수 있는 로봇은 로봇이 도달할 수 있는 범위 내의 어느 위치에든 물체를 배치하고 방향을 지정할 수 있습니다. 자유도가 6개 미만이면 일부 위치나 방향을 지정하는 것이 불가능합니다. 자유도가 6개 이상이면 로봇은 중복성을 갖게 되는데, 이는 장애물을 피해 물체에 접근하는 데 유용할 수 있습니다.
일반 로봇의 자유도
- SCARA 로봇: 4자유도, 빠른 조립.
- 6축 산업용 로봇 팔: 6축, 완벽한 자세 제어.
- 인간형 팔: 7개의 회전각을 가지고 있으며, 사람처럼 유연하게 움직입니다.
- 델타 로봇: 3축 회전, 고속 물건 집기 및 놓기.
- 이동형 로봇: 바닥에서 3자유도, 조작기를 사용하면 더 많은 자유도를 확보할 수 있습니다.
자유도가 높을수록 유연성이 커지지만, 동시에 복잡성도 증가합니다. 각 관절은 무게, 비용, 그리고 제어 문제를 야기합니다. 원하는 위치를 만들어내는 관절 각도를 계산하는 역기구학 작업은 관절 수가 많아질수록 더욱 어려워집니다. 자유도가 높은 로봇은 여러 가지 해결책 중에서 선택할 수 있습니다. 이러한 유연성 덕분에 로봇은 수학적 계산이 무너져 로봇이 제어력을 잃는 특이점을 피할 수 있습니다. 자유도는 로봇의 동작 가능 범위에 심대한 영향을 미치는 단순한 숫자입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment