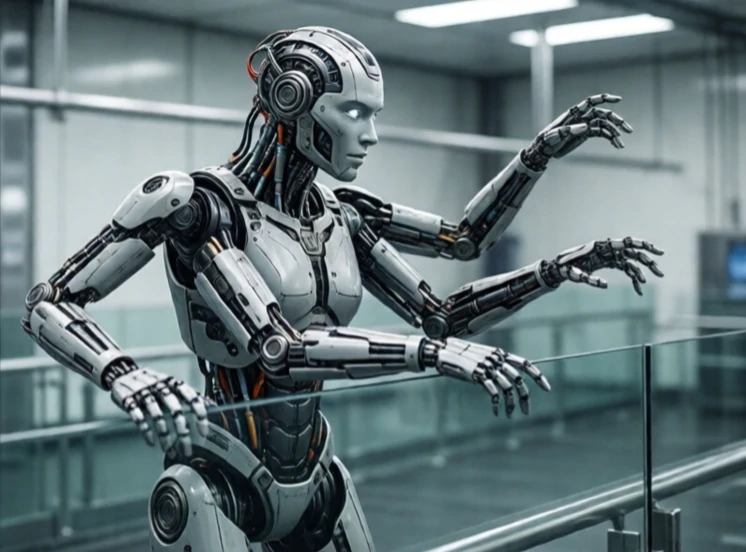
درجات الحرية هي عدد الحركات المستقلة التي يمكن للروبوت القيام بها. ذراع الروبوت الذي ينزلق لأعلى ولأسفل له درجة حرية واحدة. بإضافة قاعدة دوارة، يصبح له درجتان. بإضافة معصم يميل ويدور، يزداد العدد. كل درجة حرية تُقابل مفصلاً أو محوراً متحركاً.
في الفضاء، يمتلك الجسم الصلب ست درجات من الحرية: ثلاث انتقالات وثلاث دورانات. يستطيع الروبوت الذي يتحكم في جميع هذه الدرجات الست تحديد موضع الجسم وتوجيهه في أي مكان ضمن نطاق حركته. أما إذا كان عدد الدرجات أقل من ست، فستكون بعض المواضع أو التوجيهات مستحيلة. بينما إذا كان عدد الدرجات أكثر من ست، يصبح الروبوت غير فعال، وهو ما قد يكون مفيدًا للوصول إلى ما وراء العوائق.
درجات الحرية في الروبوتات الشائعة
- روبوت SCARA: أربع درجات من الحرية، تجميع سريع.
- ذراع صناعية سداسية المحاور: ست درجات، تحكم كامل في الوضعية.
- ذراع شبيهة بالبشر: سبع درجات، زائدة عن الحاجة مثل الإنسان.
- روبوت دلتا: ثلاث درجات، سرعة عالية في التقاط ووضع الأشياء.
- الروبوت المتحرك: ثلاث درجات على الأرض، وأكثر مع ذراع آلية.
زيادة درجات الحرية تعني مرونة أكبر، ولكنها تعني أيضًا تعقيدًا أكبر. فكل مفصل يضيف وزنًا وتكلفة وتحديات في التحكم. وتصبح الحركة العكسية، أي تحديد زوايا المفاصل التي تُنتج الوضع المطلوب، أكثر صعوبة مع ازدياد عدد المفاصل. يمكن للروبوتات ذات المفاصل الزائدة الاختيار من بين حلول متعددة. هذه المرونة تُمكّنها من تجنب الحالات الشاذة، وهي التكوينات التي تنهار فيها الحسابات الرياضية ويفقد الروبوت السيطرة عليها. درجات الحرية هي مجرد عدد بسيط، لكن لها تبعات عميقة على ما يمكن للروبوت فعله وما لا يمكنه فعله.
Comments
No comments yet. Be the first to share a thought.
Leave a comment