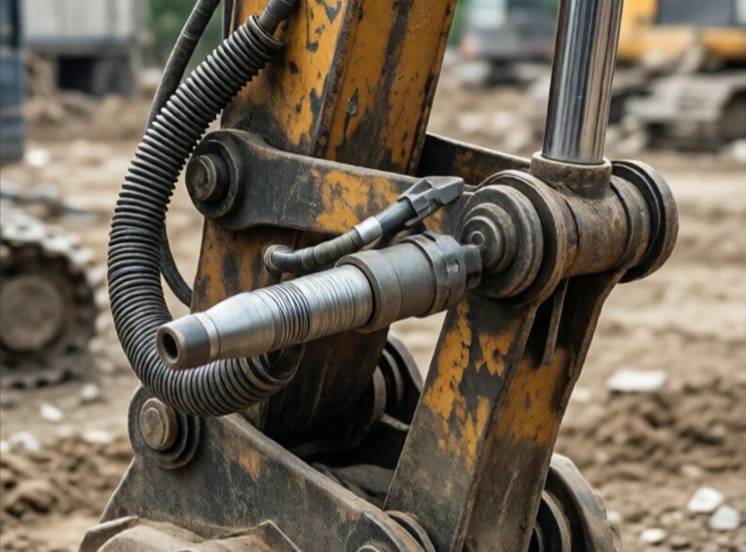
Исполнительный механизм преобразует энергию в движение. В роботе это мышца. Электродвигатели, гидравлические цилиндры и пневматические поршни — все это исполнительные механизмы. Они принимают командный сигнал и производят движение, силу или крутящий момент.
В современной робототехнике доминируют электрические приводы. Они отличаются чистотой, точностью и простотой управления. Бесщеточные двигатели постоянного тока с редукторами и энкодерами обеспечивают обратную связь по положению. Гидравлические приводы создают огромную силу в компактном корпусе, поэтому они используются в экскаваторах и крупных промышленных роботах. Пневматические приводы быстры и дешевы, но их сложно точно контролировать, поскольку воздух сжимается.
Типы исполнительных механизмов
- Электродвигатель: вращательное движение, прецизионный, стандартный.
- Линейный актуатор: выдвигается и втягивается, часто с электроприводом.
- Гидравлический цилиндр: высокая сила, приводимый в действие жидкостью.
- Пневматический цилиндр: быстрый, легкий, сжимаемый.
- Сплав с эффектом памяти формы: меняет форму под воздействием тепла, нишевое применение.
Выбор привода означает баланс между силой, скоростью, точностью, размером и стоимостью. Хирургическому роботу нужны крошечные, высокоточные электродвигатели. Заводскому прессу необходима мощная гидравлическая сила. Машине для захвата и перемещения нужны скорость и повторяемость. Привод — это то место, где программные команды преобразуются в физическое действие. Если сделать это неправильно, вся система будет работать неэффективно. Если же сделать все правильно, робот будет двигаться естественно, почти без усилий.
Comments (2)
Leave a comment