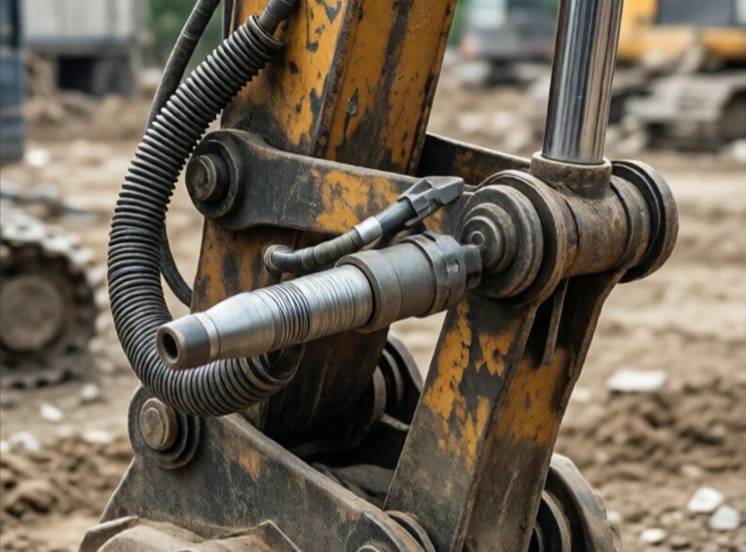
Un actuator transformă energia în mișcare. Într-un robot, acesta este mușchiul. Motoarele electrice, cilindrii hidraulici și pistoanele pneumatice sunt toate actuatoare. Acestea primesc un semnal de comandă și produc mișcare, forță sau cuplu.
Actuatoarele electrice domină robotica modernă. Sunt curate, precise și ușor de controlat. Motoarele de curent continuu fără perii, cu cutii de viteze și encodere, oferă feedback de poziție. Actuatoarele hidraulice produc o forță enormă într-un pachet compact, motiv pentru care alimentează excavatoarele și roboții industriali mari. Actuatoarele pneumatice sunt rapide și ieftine, dar greu de controlat cu precizie, deoarece aerul comprimă.
Tipuri de actuatoare
- Motor electric: mișcare rotativă, precis, comun.
- Actuator liniar: se extinde și se retrage, adesea acționat de un motor.
- Cilindru hidraulic: forță mare, acționat de fluid.
- Cilindru pneumatic: rapid, ușor, compresibil.
- Aliaj cu memorie de formă: își schimbă forma sub acțiunea căldurii, utilizare de nișă.
Alegerea unui actuator înseamnă echilibrarea forței, vitezei, preciziei, dimensiunii și costului. Un robot chirurgical are nevoie de motoare electrice mici și precise. O presă industrială are nevoie de forță hidraulică brută. O mașină de tip „pick-and-place” are nevoie de viteză și repetabilitate. Actuatorul este locul unde comenzile software se transformă în acțiune fizică. Dacă greșești, întregul sistem va avea performanțe sub așteptări. Dacă o faci corect, robotul se va mișca cu o naturalețe care pare aproape lipsită de efort.
Comments (2)
Leave a comment