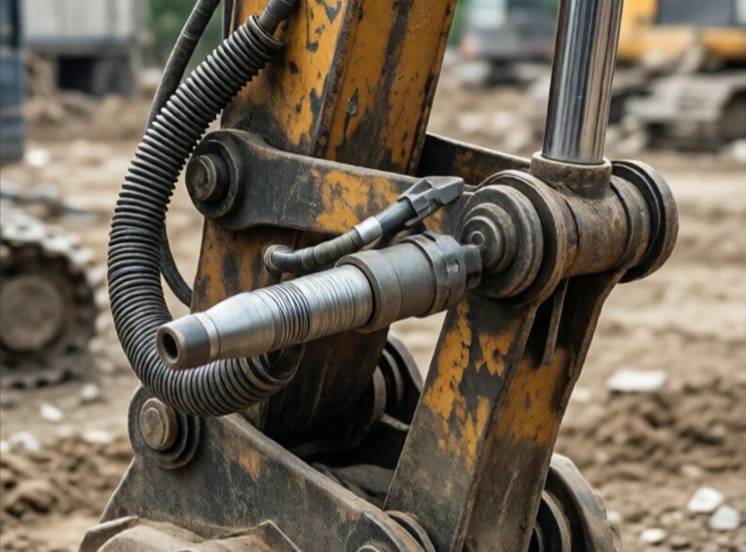
Siłownik przekształca energię w ruch. W robocie jest to mięsień. Silniki elektryczne, cylindry hydrauliczne i tłoki pneumatyczne to siłowniki. Pobierają sygnał sterujący i generują ruch, siłę lub moment obrotowy.
Siłowniki elektryczne dominują we współczesnej robotyce. Są czyste, precyzyjne i łatwe w sterowaniu. Bezszczotkowe silniki prądu stałego z przekładniami i enkoderami zapewniają sprzężenie zwrotne położenia. Siłowniki hydrauliczne wytwarzają ogromną siłę w kompaktowej obudowie, dlatego napędzają koparki i duże roboty przemysłowe. Siłowniki pneumatyczne są szybkie i tanie, ale trudne do precyzyjnego sterowania, ponieważ powietrze ulega sprężeniu.
Rodzaje siłowników
- Silnik elektryczny: ruch obrotowy, precyzyjny, zwykły.
- Siłownik liniowy: wydłuża się i skraca, często napędzany silnikiem.
- Siłownik hydrauliczny: dużej siły, zasilany cieczą.
- Siłownik pneumatyczny: szybki, lekki, ściśliwy.
- Stop z pamięcią kształtu: zmienia kształt pod wpływem ciepła, zastosowanie niszowe.
Wybór siłownika oznacza znalezienie równowagi między siłą, szybkością, precyzją, rozmiarem i kosztem. Robot chirurgiczny potrzebuje maleńkich, precyzyjnych silników elektrycznych. Prasa fabryczna wymaga potężnej siły hydraulicznej. Maszyna typu pick-and-place wymaga szybkości i powtarzalności. Siłownik to miejsce, w którym polecenia programowe stają się czynnościami fizycznymi. Błąd w działaniu oznacza, że cały system nie działa. Prawidłowy ruch robota sprawia, że porusza się on naturalnie, niemal bez wysiłku.
Comments (2)
Leave a comment