Um atuador transforma energia em movimento. Num robô, ele é o músculo. Os motores elétricos, os cilindros hidráulicos e os pistões pneumáticos são todos atuadores. Recebem um sinal de comando e produzem movimento, força ou binário.
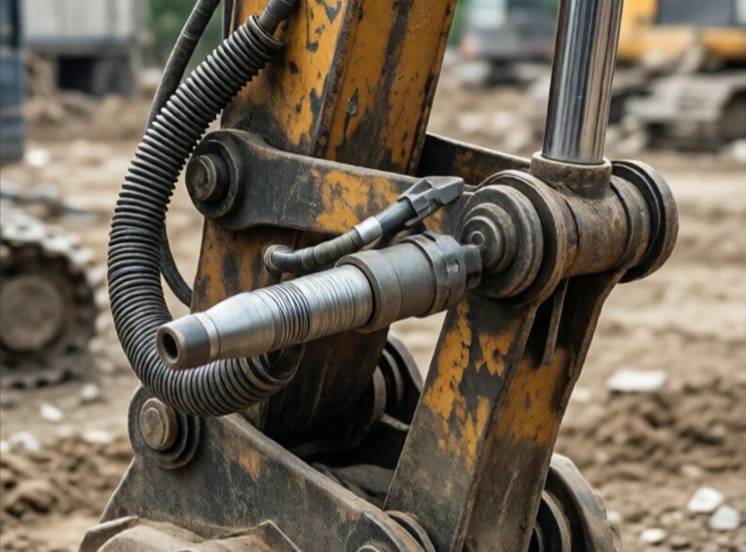
Os atuadores elétricos dominam a robótica moderna. São limpos, precisos e fáceis de controlar. Os motores CC sem escovas, com caixas de velocidades e encoders, fornecem feedback de posição. Os atuadores hidráulicos produzem uma enorme força num pacote compacto, razão pela qual acionam escavadoras e grandes robôs industriais. Os atuadores pneumáticos são rápidos e baratos, mas difíceis de controlar com precisão devido à compressão do ar.
Tipos de atuadores
- Motor elétrico: movimento rotativo, preciso, comum.
- Atuador linear: estende-se e retrai-se, geralmente acionado por um motor.
- Cilindro hidráulico: alta força, acionado por fluido.
- Cilindro pneumático: rápido, leve e compressível.
- Liga com memória de forma: muda de forma com o calor, utilização específica.
Escolher um atuador significa equilibrar força, velocidade, precisão, tamanho e custo. Um robô cirúrgico precisa de motores elétricos minúsculos e precisos. Uma prensa industrial necessita de força hidráulica bruta. Uma máquina de pegar e colocar precisa de velocidade e repetibilidade. O atuador é o local onde os comandos do software se transformam em ação física. Se a escolha for errada, todo o sistema terá um desempenho inferior. Se for feita corretamente, o robô move-se com uma naturalidade que parece quase sem esforço.
Comments (2)
Leave a comment