アクチュエータはエネルギーを運動に変換する装置です。ロボットにおいては、筋肉の役割を果たします。電気モーター、油圧シリンダー、空気圧ピストンはすべてアクチュエータです。これらは指令信号を受け取り、動き、力、またはトルクを生み出します。
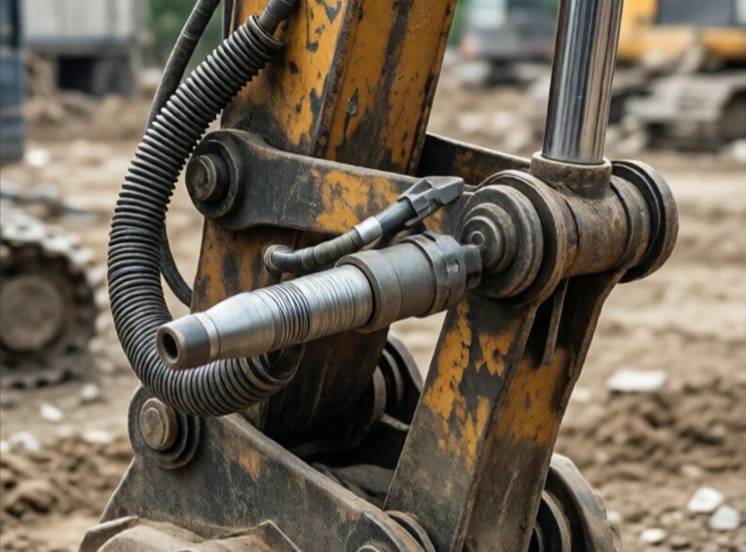
現代のロボット工学では、電動アクチュエータが主流です。電動アクチュエータはクリーンで高精度、かつ制御が容易です。ブラシレスDCモーターとギアボックス、エンコーダを組み合わせることで、位置フィードバックが得られます。油圧アクチュエータはコンパクトな筐体で大きな力を発生させるため、掘削機や大型産業用ロボットの動力源として用いられています。空気圧アクチュエータは高速かつ安価ですが、空気が圧縮されるため精密な制御が困難です。
アクチュエータの種類
- 電動モーター:回転運動、精密、一般的。
- リニアアクチュエータ:伸縮動作を行い、多くの場合モーター駆動される。
- 油圧シリンダー:高出力、流体駆動式。
- 空気圧シリンダー:高速、軽量、圧縮可能。
- 形状記憶合金:熱によって形状が変化する合金で、ニッチな用途に用いられる。
アクチュエータの選択とは、力、速度、精度、サイズ、コストのバランスを取ることを意味します。手術用ロボットには、小型で高精度な電気モーターが必要です。工場のプレス機には、強力な油圧が必要です。ピックアンドプレースマシンには、速度と再現性が求められます。アクチュエータは、ソフトウェアのコマンドを物理的な動作に変換する部分です。アクチュエータの選択を誤ると、システム全体の性能が低下します。しかし、アクチュエータの選択を誤れば、ロボットはまるで苦労を感じさせないほど自然に動きます。
Comments (2)
Leave a comment