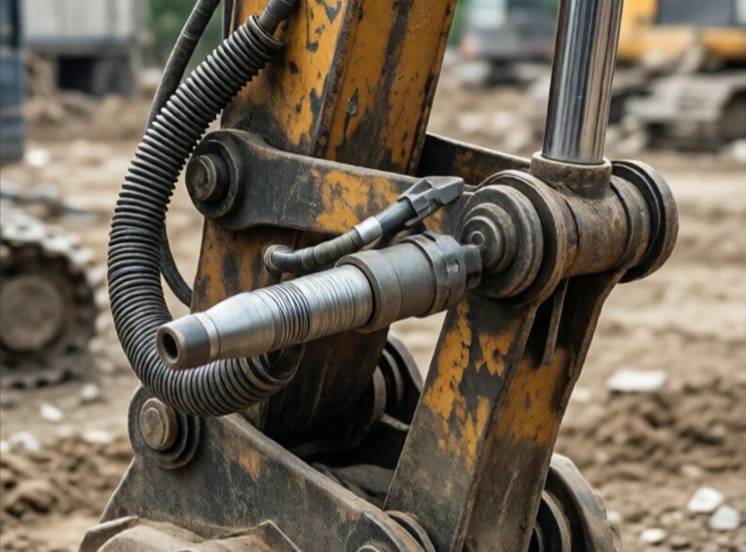
En aktuator omdanner energi til bevægelse. I en robot er det en muskel. Elektriske motorer, hydrauliske cylindre og pneumatiske stempler er alle aktuatorer. De modtager et kommandosignal og producerer bevægelse, kraft eller drejningsmoment.
Elektriske aktuatorer dominerer moderne robotteknologi. De er rene, præcise og nemme at styre. Børsteløse DC-motorer med gearkasser og encodere giver positionsfeedback. Hydrauliske aktuatorer producerer enorm kraft i en kompakt pakke, hvilket er grunden til, at de driver gravemaskiner og store industrirobotter. Pneumatiske aktuatorer er hurtige og billige, men svære at styre netop fordi luft komprimeres.
Typer af aktuatorer
- Elmotor: roterende bevægelse, præcis, fælles.
- Lineær aktuator: forlænges og trækkes tilbage, ofte motordrevet.
- Hydraulisk cylinder: høj kraft, væskedrevet.
- Pneumatisk cylinder: hurtig, let, komprimerbar.
- Formhukommelseslegering: ændrer form med varme, nichebrug.
At vælge en aktuator betyder at afbalancere kraft, hastighed, præcision, størrelse og omkostninger. En kirurgisk robot har brug for bittesmå, præcise elektriske motorer. En fabrikspresse har brug for brutal hydraulisk kraft. En pick-and-place-maskine har brug for hastighed og repeterbarhed. Aktuatoren er der, hvor softwarekommandoer bliver til fysisk handling. Gør man det forkert, præsterer hele systemet dårligt. Gør man det rigtigt, bevæger robotten sig med en naturlighed, der ser næsten ubesværet ud.
Comments (2)
Leave a comment