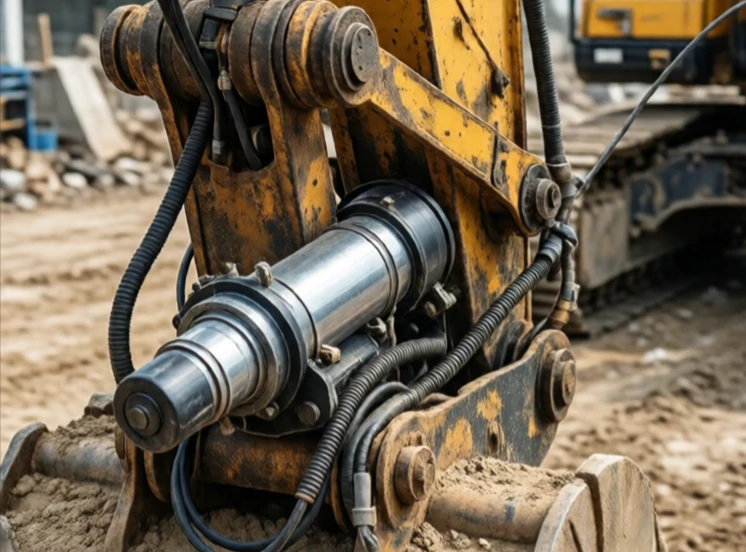
Ein Aktor wandelt Energie in Bewegung um. In einem Roboter ist er der Muskel. Elektromotoren, Hydraulikzylinder und Pneumatikkolben sind allesamt Aktoren. Sie empfangen ein Steuersignal und erzeugen Bewegung, Kraft oder Drehmoment.
Elektrische Aktuatoren dominieren die moderne Robotik. Sie sind sauber, präzise und einfach zu steuern. Bürstenlose Gleichstrommotoren mit Getrieben und Encodern liefern Positionsrückmeldung. Hydraulische Aktuatoren erzeugen enorme Kräfte auf kleinstem Raum und treiben daher Bagger und große Industrieroboter an. Pneumatische Aktuatoren sind schnell und kostengünstig, aber aufgrund der Komprimierbarkeit von Luft schwer präzise zu steuern.
Aktuatorarten
- Elektromotor: Drehbewegung, präzise, üblich.
- Linearantrieb: fährt aus und ein, oft motorbetrieben.
- Hydraulikzylinder: hohe Kraft, flüssigkeitsbetrieben.
- Pneumatikzylinder: schnell, leicht, komprimierbar.
- Formgedächtnislegierung: verändert ihre Form bei Wärme, Nischenanwendung.
Die Wahl des richtigen Aktuators erfordert ein ausgewogenes Verhältnis von Kraft, Geschwindigkeit, Präzision, Größe und Kosten. Ein Operationsroboter benötigt winzige, präzise Elektromotoren. Eine Fabrikpresse benötigt hohe hydraulische Kraft. Eine Pick-and-Place-Maschine benötigt Geschwindigkeit und Wiederholgenauigkeit. Der Aktuator setzt Softwarebefehle in physische Aktionen um. Ist er fehlerhaft, leidet die Leistung des gesamten Systems. Stimmt er hingegen, bewegt sich der Roboter mit einer Natürlichkeit, die beinahe mühelos wirkt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment