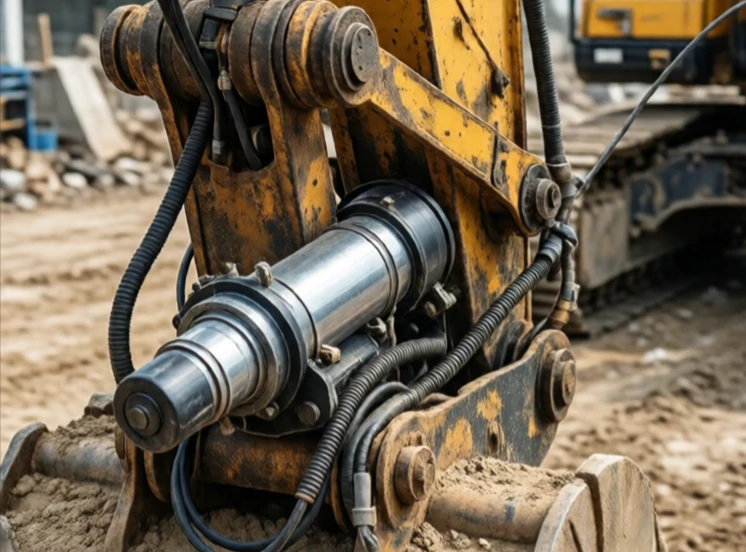
En aktuator omdanner energi til bevegelse. I en robot er det muskelen. Elektriske motorer, hydrauliske sylindere og pneumatiske stempler er alle aktuatorer. De tar imot et kommandosignal og produserer bevegelse, kraft eller dreiemoment.
Elektriske aktuatorer dominerer moderne robotikk. De er rene, presise og enkle å kontrollere. Børsteløse likestrømsmotorer med girkasser og kodere gir posisjonstilbakemelding. Hydrauliske aktuatorer produserer enorm kraft i en kompakt pakke, og det er derfor de driver gravemaskiner og store industriroboter. Pneumatiske aktuatorer er raske og billige, men vanskelige å kontrollere nettopp fordi luft komprimeres.
Typer aktuatorer
- Elektrisk motor: roterende bevegelse, presis, vanlig.
- Lineær aktuator: forlenges og trekkes tilbake, ofte motordrevet.
- Hydraulisk sylinder: høy kraft, væskedrevet.
- Pneumatisk sylinder: rask, lett, komprimerbar.
- Formminnelegering: endrer form med varme, nisjebruk.
Å velge en aktuator betyr å balansere kraft, hastighet, presisjon, størrelse og kostnad. En kirurgisk robot trenger bittesmå, presise elektriske motorer. En fabrikkpresse trenger rå hydraulisk kraft. En pick-and-place-maskin trenger hastighet og repeterbarhet. Aktuatoren er der programvarekommandoer blir til fysisk handling. Gjør du det feil, yter hele systemet dårligere. Gjør du det riktig, beveger roboten seg med en naturlighet som ser nesten uanstrengt ut.
Comments
No comments yet. Be the first to share a thought.
Leave a comment