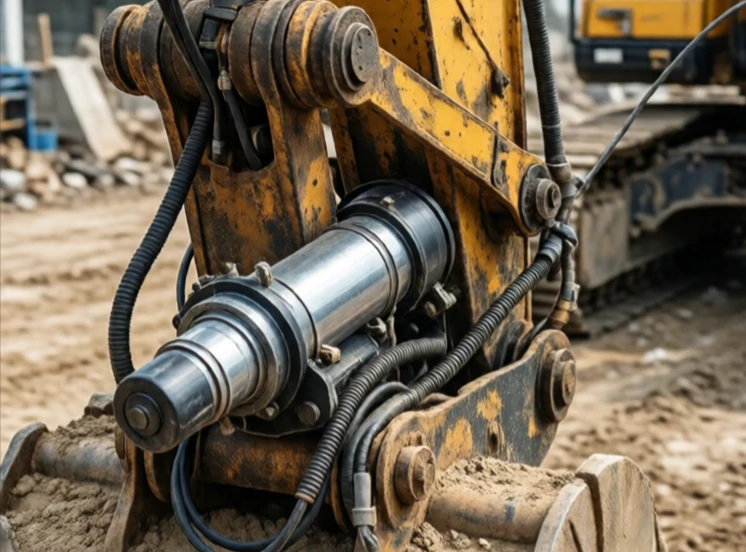
Un actuador transforma la energía en movimiento. En un robot, es el músculo. Los motores eléctricos, los cilindros hidráulicos y los pistones neumáticos son todos actuadores. Reciben una señal de comando y producen movimiento, fuerza o par motor.
Los actuadores eléctricos dominan la robótica moderna. Son limpios, precisos y fáciles de controlar. Los motores de CC sin escobillas con reductores y codificadores proporcionan información de posición. Los actuadores hidráulicos generan una fuerza enorme en un tamaño compacto, razón por la cual impulsan excavadoras y grandes robots industriales. Los actuadores neumáticos son rápidos y económicos, pero difíciles de controlar con precisión debido a la compresión del aire.
Tipos de actuadores
- Motor eléctrico: movimiento rotatorio, preciso, común.
- Actuador lineal: se extiende y se retrae, a menudo accionado por motor.
- Cilindro hidráulico: alta fuerza, accionado por fluido.
- Cilindro neumático: rápido, ligero y compresible.
- Aleación con memoria de forma: cambia de forma con el calor, uso específico.
Elegir un actuador implica equilibrar fuerza, velocidad, precisión, tamaño y coste. Un robot quirúrgico necesita motores eléctricos pequeños y precisos. Una prensa industrial requiere una fuerza hidráulica brutal. Una máquina de recogida y colocación necesita velocidad y repetibilidad. El actuador es donde las órdenes del software se convierten en acción física. Si falla, todo el sistema tendrá un rendimiento deficiente. Si acierta, el robot se moverá con una naturalidad que parecerá casi sin esfuerzo.
Comments
No comments yet. Be the first to share a thought.
Leave a comment