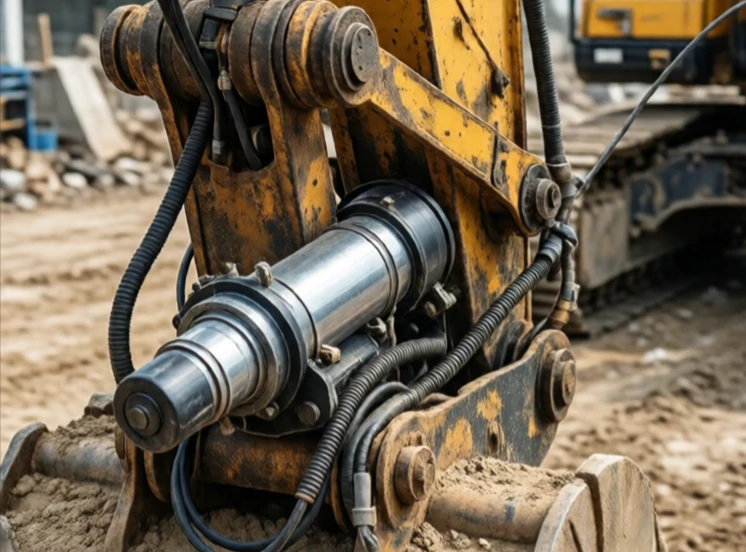
Un actionneur transforme l'énergie en mouvement. Dans un robot, il s'agit du muscle. Les moteurs électriques, les vérins hydrauliques et les pistons pneumatiques sont tous des actionneurs. Ils reçoivent un signal de commande et produisent un mouvement, une force ou un couple.
Les actionneurs électriques dominent la robotique moderne. Propres, précis et faciles à contrôler, ils sont utilisés notamment pour les moteurs à courant continu sans balais, les réducteurs et les codeurs qui assurent un retour d'information sur la position. Les actionneurs hydrauliques, quant à eux, génèrent une force considérable dans un format compact, ce qui explique leur utilisation dans les excavatrices et les grands robots industriels. Enfin, les actionneurs pneumatiques sont rapides et économiques, mais leur contrôle précis est complexe en raison de la compressibilité de l'air.
Types d'actionneurs
- Moteur électrique : mouvement rotatif, précis, courant.
- Actionneur linéaire : s’étend et se rétracte, souvent motorisé.
- Vérin hydraulique : force élevée, à fluide.
- Vérin pneumatique : rapide, léger, compressible.
- Alliage à mémoire de forme : change de forme sous l'effet de la chaleur, utilisation de niche.
Choisir un actionneur, c'est trouver le juste équilibre entre force, vitesse, précision, taille et coût. Un robot chirurgical a besoin de moteurs électriques minuscules et précis. Une presse industrielle requiert une force hydraulique brute. Une machine de prélèvement et de placement exige vitesse et répétabilité. L'actionneur est le point de passage entre les commandes logicielles et l'action physique. Un mauvais choix et tout le système est sous-performant. Un choix judicieux et le robot se déplace avec une fluidité naturelle, presque sans effort.
Comments
No comments yet. Be the first to share a thought.
Leave a comment