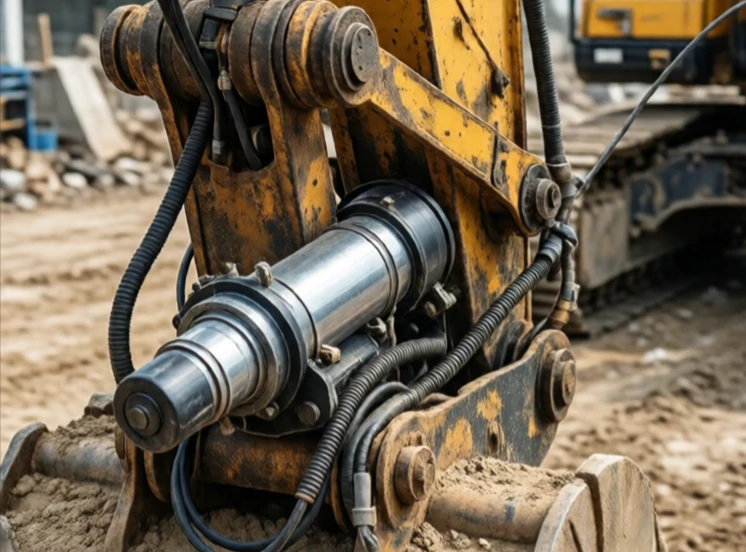
Aktuator mengubah energi menjadi gerakan. Pada robot, aktuator adalah otot. Motor listrik, silinder hidrolik, dan piston pneumatik semuanya adalah aktuator. Mereka menerima sinyal perintah dan menghasilkan gerakan, gaya, atau torsi.
Aktuator listrik mendominasi robotika modern. Aktuator ini bersih, presisi, dan mudah dikendalikan. Motor DC tanpa sikat dengan gearbox dan encoder memberikan umpan balik posisi. Aktuator hidrolik menghasilkan gaya yang sangat besar dalam paket yang ringkas, itulah sebabnya aktuator ini menggerakkan ekskavator dan robot industri besar. Aktuator pneumatik cepat dan murah tetapi sulit dikendalikan secara presisi karena udara dapat dikompresi.
Jenis-jenis aktuator
- Motor listrik: gerakan putar, presisi, umum.
- Aktuator linier: memanjang dan menarik kembali, seringkali digerakkan oleh motor.
- Silinder hidrolik: gaya tinggi, digerakkan oleh fluida.
- Silinder pneumatik: cepat, ringan, dan dapat dikompresi.
- Paduan logam memori bentuk: berubah bentuk dengan panas, penggunaan khusus.
Memilih aktuator berarti menyeimbangkan gaya, kecepatan, presisi, ukuran, dan biaya. Robot bedah membutuhkan motor listrik kecil dan presisi. Mesin pres pabrik membutuhkan gaya hidrolik yang besar. Mesin pengambil dan penempat membutuhkan kecepatan dan pengulangan. Aktuator adalah tempat perintah perangkat lunak menjadi tindakan fisik. Jika salah pilih, seluruh sistem akan berkinerja buruk. Jika tepat pilih, robot akan bergerak dengan alami dan tampak hampir tanpa usaha.
Comments
No comments yet. Be the first to share a thought.
Leave a comment