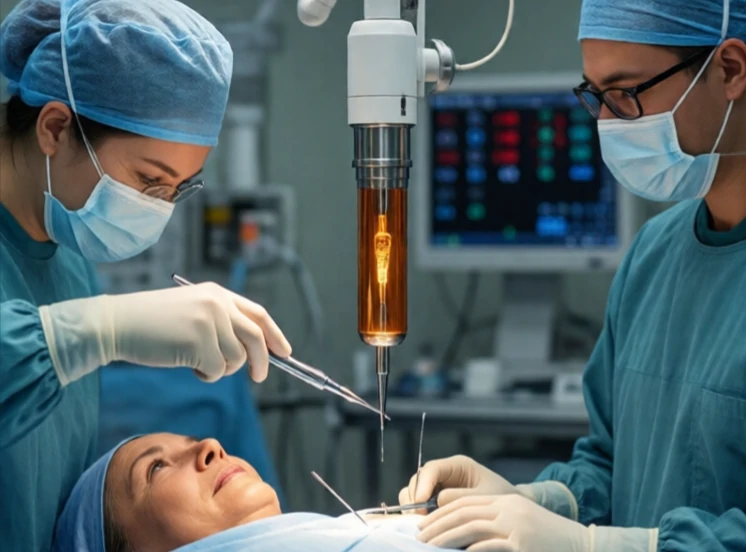
Um manipulador é um dispositivo robótico que move e posiciona objetos. É o braço e a mão juntos, a parte do robô que realiza o trabalho. Os manipuladores industriais soldam, pintam, pegam e posicionam. Os manipuladores de investigação manuseiam objetos frágeis, montam peças complexas e exploram ambientes subaquáticos.
A palavra vem do latim manus, mão. Um manipulador alarga o alcance e a força humana. Pode operar em ambientes demasiado perigosos ou demasiado pequenos para as pessoas: dentro de um reactor nuclear, no fundo do oceano ou num campo cirúrgico estéril. O design varia bastante. Um manipulador de pórtico move-se sobre carris suspensos. Um manipulador móvel combina um braço com uma base sobre rodas.
Componentes do manipulador
- Base: serve para fixar o manipulador a uma superfície ou veículo.
- Ligações: segmentos rígidos entre juntas.
- Articulações: eixos de movimento rotativos ou prismáticos.
- Efetor final: a ferramenta ou garra na ponta.
- Atuadores e sensores: motores, encoders, sensores de força.
A capacidade de um manipulador depende do seu alcance, carga útil, velocidade e precisão. Um grande manipulador industrial pode levantar 500 quilogramas, mas mover-se lentamente. Um manipulador cirúrgico pode levantar alguns gramas, mas mover-se com precisão micrométrica. O sistema de controlo coordena as articulações para produzir movimentos suaves. A cinemática inversa converte a posição desejada da mão em ângulos articulares. O controlo de força permite que o manipulador empurre ou puxe com uma força específica. O manipulador é a parte mais visível da maioria dos robôs. É a parte que interage com o mundo.
Comments (2)
Leave a comment