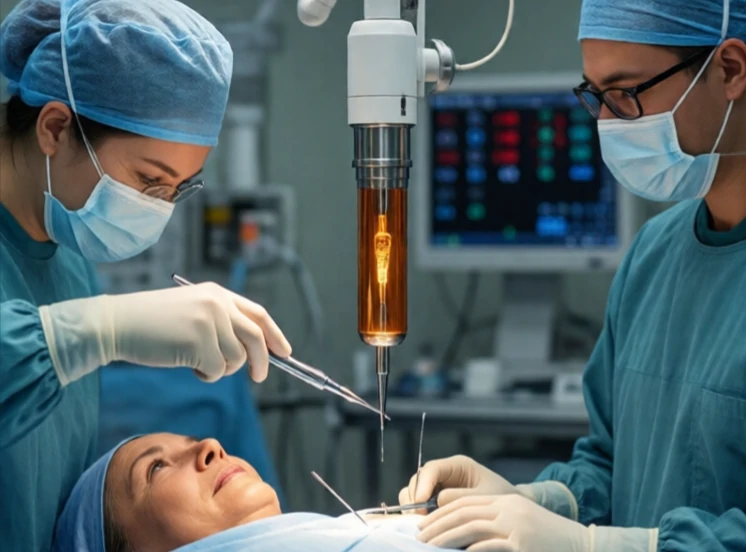
मैनिपुलेटर एक रोबोटिक उपकरण है जो वस्तुओं को हिलाता और उनकी स्थिति निर्धारित करता है। इसमें रोबोट का वह भाग शामिल होता है जो काम करता है, यानी भुजा और हाथ। औद्योगिक मैनिपुलेटर वेल्डिंग, पेंटिंग, उठाना और रखना जैसे कार्य करते हैं। वहीं, अनुसंधान मैनिपुलेटर नाजुक वस्तुओं को संभालते हैं, जटिल पुर्जों को जोड़ते हैं और पानी के भीतर अन्वेषण करते हैं।
यह शब्द लैटिन शब्द 'मैनस' (हाथ) से आया है। मैनिपुलेटर मानव की पहुंच और शक्ति को बढ़ाता है। यह उन वातावरणों में भी काम कर सकता है जो मनुष्यों के लिए बहुत खतरनाक या बहुत छोटे होते हैं: जैसे परमाणु रिएक्टर के अंदर, समुद्र तल पर, या किसी रोगाणु रहित शल्य चिकित्सा क्षेत्र में। इसके डिज़ाइन में काफी विविधता होती है। गैन्ट्री मैनिपुलेटर ओवरहेड रेल पर चलता है। मोबाइल मैनिपुलेटर में एक भुजा और पहिएदार आधार होता है।
मैनिपुलेटर घटक
- आधार: मैनिपुलेटर को किसी सतह या वाहन पर माउंट करता है।
- लिंक: जोड़ों के बीच के कठोर खंड।
- जोड़: घूर्णनशील या प्रिज्मीय गति अक्ष।
- एंड इफेक्टर: सिरे पर स्थित उपकरण या ग्रिपर।
- एक्चुएटर्स और सेंसर: मोटर्स, एनकोडर्स, फोर्स सेंसर।
किसी रोबोट की क्षमता उसकी पहुँच, भार वहन क्षमता, गति और सटीकता पर निर्भर करती है। एक बड़ा औद्योगिक रोबोट 500 किलोग्राम तक भार उठा सकता है, लेकिन उसकी गति धीमी हो सकती है। वहीं, एक सर्जिकल रोबोट कुछ ग्राम भार उठा सकता है, लेकिन उसकी गति सूक्ष्म कणों के बराबर सटीक होती है। नियंत्रण प्रणाली जोड़ों को समन्वित करके सुचारू गति प्रदान करती है। व्युत्क्रम गतिकी वांछित हाथ की स्थिति को जोड़ों के कोणों में परिवर्तित करती है। बल नियंत्रण रोबोट को एक विशिष्ट बल से धकेलने या खींचने की क्षमता प्रदान करता है। रोबोट का सबसे दृश्यमान भाग रोबोट ही होता है। यही वह भाग है जो दुनिया से संपर्क करता है।
Comments (2)
Leave a comment