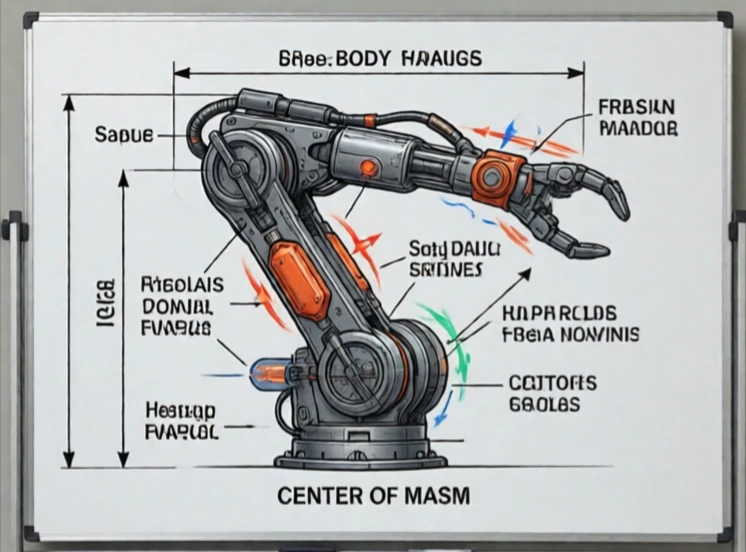
動力學研究力及其對運動的影響。在機器人學中,它回答這樣一個問題:每個關節需要多大的扭矩才能產生所需的加速度?運動學描述機器人的運動軌跡,而動力學則描述到達該軌跡所需的力。
機器人的運動方程式非常複雜,涉及慣性力、科氏力、離心力、重力和摩擦力等多種因素。高速運動的機械手臂和低速運動的機械手臂所受的力截然不同。人形機器人必須考慮每個肢體的動量。即時求解這些方程式是一項巨大的計算挑戰。
為什麼動力學很重要
- 精確的扭矩控制需要動力學模型。
- 快速運動需要前饋補償。
- 輕型機器人可以減少慣性力。
- 重力補償使手臂感覺輕盈。
- 為了達到真實效果,模擬依賴動態模型。
基於模型的控制利用動力學方程式來計算所需運動的扭矩。前饋項承擔了大部分工作。回饋則用於修正建模誤差和擾動。如果沒有動力學,機器人仍然可以依靠位置控制緩慢移動。但如果將其速度提高,則會出現滯後、振盪或過衝。動力學是運動的物理原理,忽略它會限制機器人的功能。優秀的機器人設計師從最初的草圖開始就考慮動力學,而不是事後才考慮。
Comments
No comments yet. Be the first to share a thought.
Leave a comment