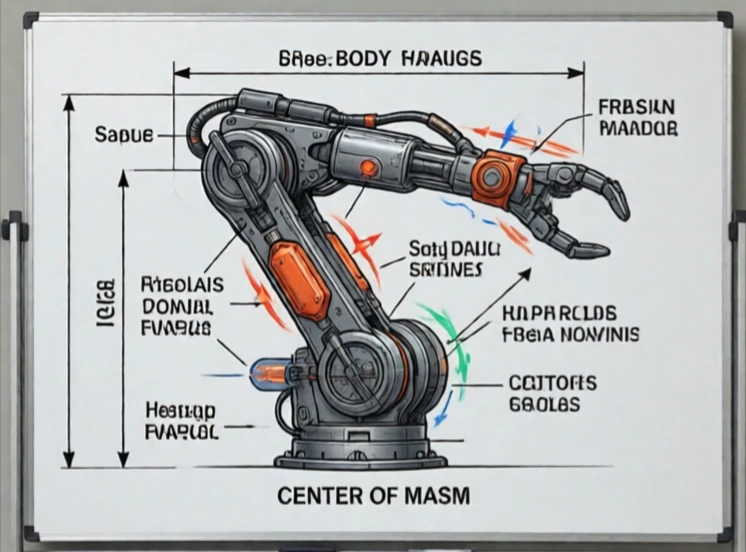
يدرس علم الديناميكا القوى وتأثيراتها على الحركة. في مجال الروبوتات، يجيب على السؤال التالي: ما مقدار عزم الدوران الذي يحتاجه كل مفصل لتحقيق التسارع المطلوب؟ يصف علم الحركة مسار الروبوت، بينما يصف علم الديناميكا العوامل اللازمة للوصول إلى هذا المسار.
معادلات حركة الروبوت معقدة، وتشمل القصور الذاتي، وقوى كوريوليس، وقوى الطرد المركزي، والجاذبية، والاحتكاك. يتعرض ذراع الروبوت المتحرك بسرعة لقوى مختلفة عن تلك التي يتعرض لها ذراع متحرك ببطء. يجب على الروبوت الشبيه بالإنسان مراعاة زخم كل طرف من أطرافه. حل هذه المعادلات في الوقت الفعلي يمثل تحديًا حسابيًا.
لماذا تُعدّ الديناميكيات مهمة؟
- يتطلب التحكم الدقيق في عزم الدوران نموذجًا ديناميكيًا.
- الحركات السريعة تتطلب تعويضًا استباقيًا.
- تُقلل الروبوتات خفيفة الوزن من قوى القصور الذاتي.
- يُضفي تعويض الجاذبية شعوراً بانعدام الوزن على الذراعين.
- تعتمد المحاكاة على النماذج الديناميكية لتحقيق الواقعية.
يستخدم التحكم القائم على النموذج المعادلات الديناميكية لحساب عزم الدوران اللازم للحركة المطلوبة. ويتولى هذا الحد الأمامي معظم العمل، بينما تُصحح التغذية الراجعة أخطاء النمذجة والاضطرابات. وبدون مراعاة الديناميكيات، يمكن للروبوت أن يتحرك ببطء باستخدام التحكم في الموضع. أما إذا تم رفع سرعته إلى مستوى عالٍ، فسيتأخر أو يتذبذب أو يتجاوز الهدف. الديناميكيات هي فيزياء الحركة، وتجاهلها يحد من قدرات الروبوت. لذا، يُفكر أفضل مصممي الروبوتات في الديناميكيات منذ التصميم الأولي، وليس كفكرة لاحقة.
Comments
No comments yet. Be the first to share a thought.
Leave a comment