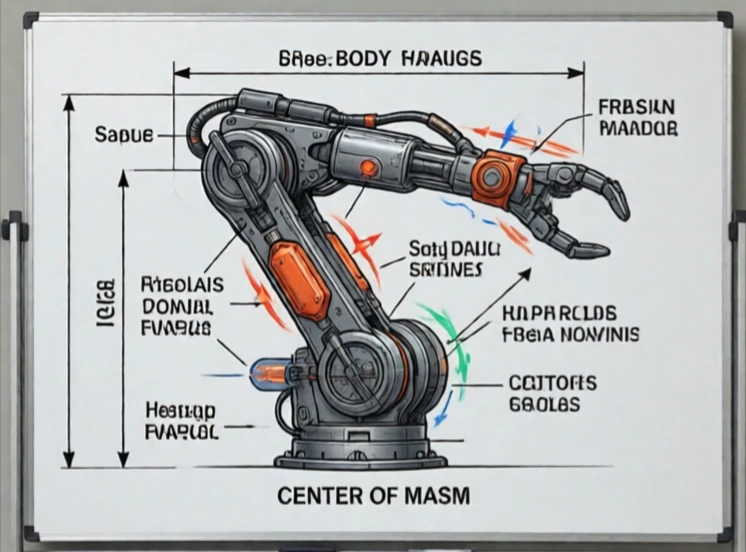
Dynamik studerer kræfter og deres virkning på bevægelse. Inden for robotteknologi besvarer den spørgsmålet: hvilket drejningsmoment skal hvert led bruge for at producere en ønsket acceleration? Kinematik beskriver, hvor robotten bevæger sig hen. Dynamik beskriver, hvad der skal til for at nå derhen.
Bevægelsesligningerne for en robot er komplekse. De omfatter inerti, corioliskræfter, centrifugalkræfter, tyngdekraft og friktion. En robotarm, der bevæger sig hurtigt, oplever andre kræfter end en, der bevæger sig langsomt. En humanoid robot skal tage højde for momentummet i hver lem. At løse disse ligninger i realtid er en beregningsmæssig udfordring.
Hvorfor dynamik er vigtig
- Præcis momentstyring kræver en dynamikmodel.
- Hurtige bevægelser kræver feedforward-kompensation.
- Letvægtsrobotter reducerer inertielle kræfter.
- Tyngdekraftskompensation får armene til at føles vægtløse.
- Simulering er afhængig af dynamiske modeller for realisme.
Modelbaseret styring bruger de dynamiske ligninger til at beregne det nødvendige drejningsmoment til en ønsket bevægelse. Denne feedforward-term håndterer det meste af arbejdet. Feedback korrigerer for modelleringsfejl og forstyrrelser. Uden dynamik kan en robot stadig bevæge sig langsomt ved hjælp af positionsstyring. Hvis den presses til høj hastighed, vil den halte, oscillere eller overskride hastigheden. Dynamik er bevægelsens fysik, og at ignorere den begrænser, hvad en robot kan gøre. De bedste robotdesignere tænker på dynamik fra den første skitse, ikke som en eftertanke.
Comments
No comments yet. Be the first to share a thought.
Leave a comment