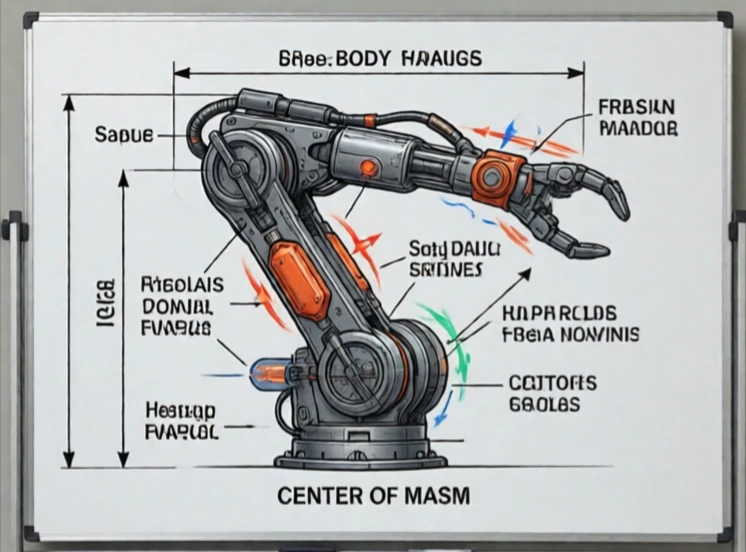
La dynamique étudie les forces et leurs effets sur le mouvement. En robotique, elle répond à la question : quel couple chaque articulation doit-elle posséder pour produire l’accélération souhaitée ? La cinématique décrit la trajectoire du robot. La dynamique décrit les moyens nécessaires pour y parvenir.
Les équations du mouvement d'un robot sont complexes. Elles prennent en compte l'inertie, les forces de Coriolis, la force centrifuge, la gravité et le frottement. Un bras robotisé se déplaçant rapidement est soumis à des forces différentes de celles d'un bras se déplaçant lentement. Un robot humanoïde doit tenir compte de la quantité de mouvement de chacun de ses membres. La résolution de ces équations en temps réel représente un défi informatique de taille.
Pourquoi la dynamique est importante
- Un contrôle précis du couple nécessite un modèle dynamique.
- Les mouvements rapides nécessitent une compensation anticipée.
- Les robots légers réduisent les forces d'inertie.
- La compensation de la gravité donne l'impression que les bras sont en apesanteur.
- La simulation s'appuie sur des modèles dynamiques pour plus de réalisme.
La commande basée sur un modèle utilise les équations dynamiques pour calculer le couple nécessaire à un mouvement souhaité. Le terme d'anticipation effectue la majeure partie du travail. La rétroaction corrige les erreurs de modélisation et les perturbations. Sans prise en compte de la dynamique, un robot peut certes se déplacer lentement grâce à la commande de position. Mais si on le force à se déplacer rapidement, il subira des retards, des oscillations ou des dépassements. La dynamique est la physique du mouvement, et l'ignorer limite les capacités d'un robot. Les meilleurs concepteurs de robots intègrent la dynamique dès les premières esquisses, et non comme une simple réflexion a posteriori.
Comments
No comments yet. Be the first to share a thought.
Leave a comment