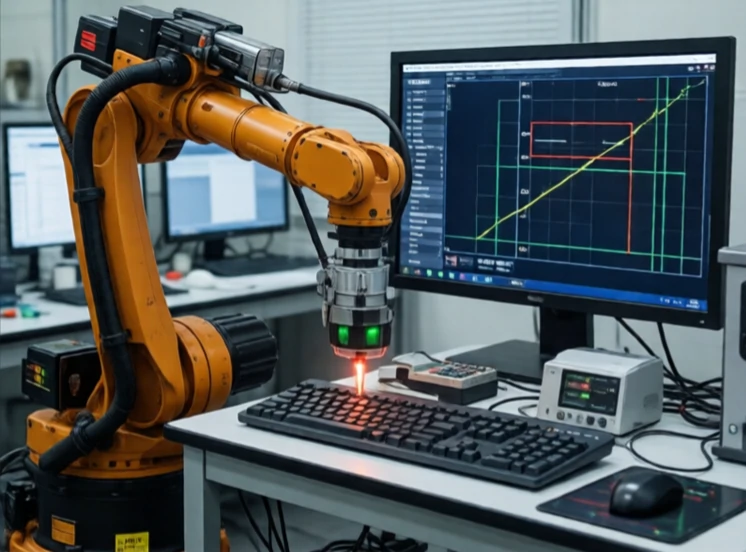
En sensor detekterar en fysisk egenskap och omvandlar den till en signal. Temperatur, tryck, avstånd, ljus, ljud, acceleration, magnetfält: om det kan mätas finns det en sensor för det. Robotar använder sensorer för att uppfatta världen. Utan sensorer är en robot blind, döv och domnad.
Sensorer finns i många former. Ett termoelement omvandlar temperaturskillnad till spänning. En fotodiod omvandlar ljus till ström. En accelerometer omvandlar acceleration till en kapacitansförändring. En lidar omvandlar flygtid till avstånd. Varje sensor har ett räckvidd, en upplösning, en noggrannhet och en bandbredd. Att välja rätt sensor innebär att matcha dessa specifikationer till uppgiften.
Sensoregenskaper
- Intervall: minsta och högsta mätbara värde.
- Upplösning: minsta detekterbara förändring.
- Noggrannhet: närhet till det verkliga värdet.
- Precision: repeterbarhet av mätningar.
- Bandbredd: hur snabbt sensorn reagerar.
Sensorer är aldrig perfekta. De har brus, avdrift och olinjäritet. De kan påverkas av temperatur, fuktighet och elektromagnetisk störning. Kalibrering korrigerar systematiska fel. Filtrering minskar brus. Fusion kombinerar flera sensorer för att kompensera för individuella svagheter. En robot kan använda en kamera, lidar, IMU och hjulkodare tillsammans för att uppskatta sin position. Ingen enskild sensor är tillräcklig. Konsten att välja sensor är att förstå vad varje sensor gör bra och vad den gör dåligt. En billig sensor med bra fusion kan överträffa en dyr sensor som används ensam. Sensorn är robotens koppling till verkligheten. Om den ljuger fattar roboten dåliga beslut.
Comments (3)
Leave a comment