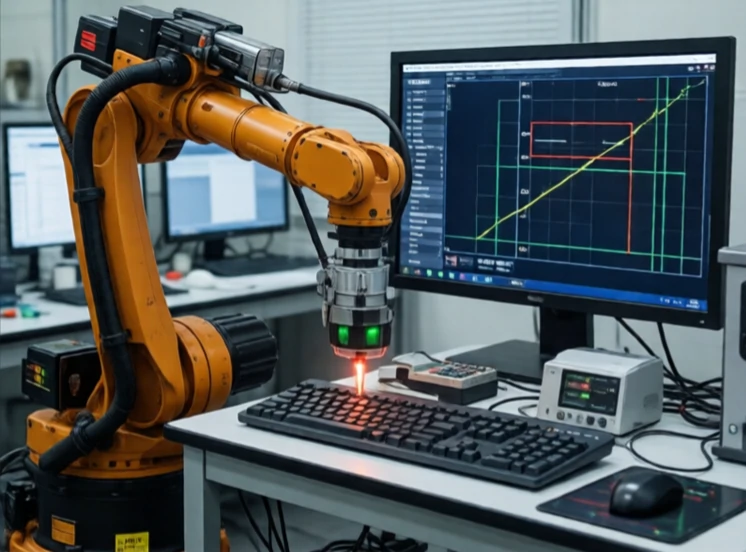
Sensor mendeteksi sifat fisik dan mengubahnya menjadi sinyal. Suhu, tekanan, jarak, cahaya, suara, percepatan, medan magnet: jika dapat diukur, pasti ada sensornya. Robot menggunakan sensor untuk memahami dunia. Tanpa sensor, robot akan buta, tuli, dan mati rasa.
Sensor hadir dalam berbagai bentuk. Termokopel mengubah perbedaan suhu menjadi tegangan. Fotodioda mengubah cahaya menjadi arus. Akselerometer mengubah percepatan menjadi perubahan kapasitansi. Lidar mengubah waktu tempuh menjadi jarak. Setiap sensor memiliki jangkauan, resolusi, akurasi, dan bandwidth. Memilih sensor yang tepat berarti mencocokkan spesifikasi tersebut dengan tugas yang akan dilakukan.
Karakteristik sensor
- Rentang: nilai minimum dan maksimum yang dapat diukur.
- Resolusi: perubahan terkecil yang dapat dideteksi.
- Akurasi: kedekatan dengan nilai sebenarnya.
- Presisi: kemampuan pengukuran diulang.
- Bandwidth: seberapa cepat sensor merespons.
Sensor tidak pernah sempurna. Sensor memiliki noise, drift, dan nonlinieritas. Sensor dapat dipengaruhi oleh suhu, kelembaban, dan interferensi elektromagnetik. Kalibrasi mengoreksi kesalahan sistematis. Penyaringan mengurangi noise. Fusi menggabungkan beberapa sensor untuk mengkompensasi kelemahan masing-masing sensor. Sebuah robot mungkin menggunakan kamera, lidar, IMU, dan encoder roda secara bersamaan untuk memperkirakan posisinya. Tidak ada satu sensor pun yang cukup. Seni pemilihan sensor adalah memahami apa yang dilakukan setiap sensor dengan baik dan apa yang dilakukannya dengan buruk. Sensor murah dengan fusi yang baik dapat mengungguli sensor mahal yang digunakan sendiri. Sensor adalah penghubung robot dengan realitas. Jika sensor berbohong, robot akan membuat keputusan yang buruk.
Comments (3)
Leave a comment