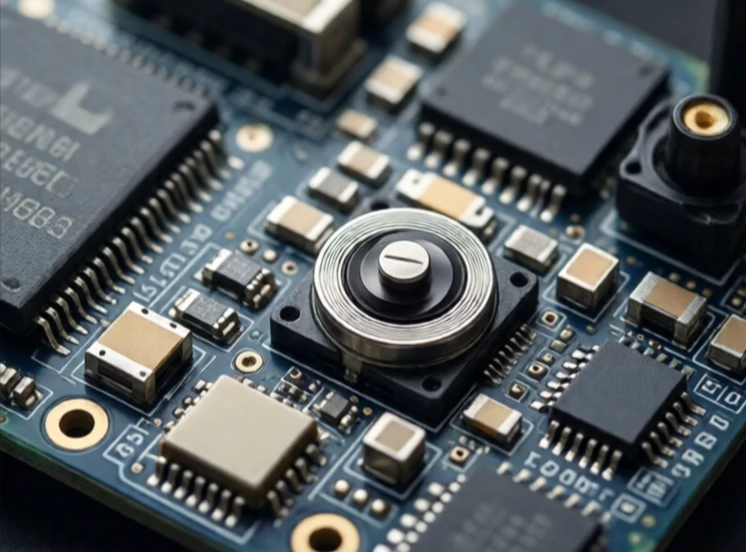
En kontroller styrer en robots operasjoner. Den leser sensorer, kjører algoritmer og sender kommandoer til aktuatorer. Det er hjernen, eller i det minste den delen av hjernen som omgjør beslutninger til handling.
Kontrollere spenner fra bittesmå mikrokontrollere på ett enkelt ledd til industrielle PC-er som koordinerer dusinvis av akser. En droneflykontroller stabiliserer flyet hundrevis av ganger i sekundet. En robotarmkontroller planlegger baner, håndhever grenser og kommuniserer med et visjonssystem. Maskinvaren kan være et spesialtilpasset kort, en PLS eller en standard datamaskin som kjører sanntidsprogramvare.
Hva en kontroller gjør
- Leser sensorinnganger med faste intervaller.
- Kjører kontrollløkker som PID eller modellprediktiv kontroll.
- Sender posisjons-, hastighets- eller momentkommandoer til aktuatorer.
- Håndterer sikkerhetsovervåking og nødstopp.
- Kommuniserer med andre systemer over nettverk.
Sanntidsytelse er avgjørende. En kontroller som reagerer sent kan forårsake oscillasjon, ustabilitet eller krasj. Deterministisk timing er viktigere enn rå hastighet. Det er derfor mange roboter bruker sanntidsoperativsystemer eller dedikerte mikrokontrollere i stedet for generelle datamaskiner. Kontrolleren er også der sikkerheten finnes. Den håndhever leddgrenser, overvåker feil og bringer roboten til en sikker tilstand når noe går galt. En god kontroller er usynlig når alt fungerer og avgjørende når det ikke gjør det.
Comments
No comments yet. Be the first to share a thought.
Leave a comment