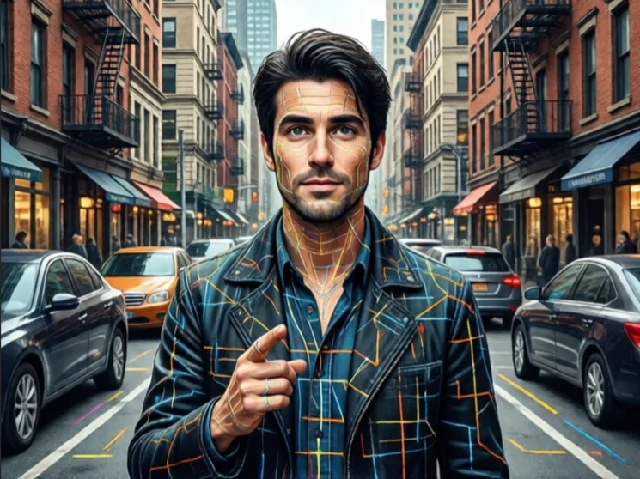
認知地図とは、環境の配置を精神的に表現したものである。これにより、生物は目的地が現在見えていない場合でも、道案内をしたり、近道を選んだり、経路を計画したりすることができる。
エドワード・トルマンは、迷路の中のネズミが、決まった曲がり角の順序ではなく、全体の空間構造を学習しているように見えることを観察した後、この概念を提唱しました。慣れ親しんだ道が塞がれている場合、ネズミはしばしば適切な代替経路を選択し、地図のようなものを持っていることを示唆しました。人間の場合、認知地図は建物、都市、仮想環境における道案内を支えています。認知地図は、直接的な探索、ランドマーク、幾何学的配置、そして道路名や地図などの象徴的な情報といった、複数の情報源から構築されます。
海馬は哺乳類の認知地図作成において極めて重要な役割を担っている。場所細胞は動物が特定の場所にいるときに発火し、他の細胞は頭の向きや空間の境界を符号化する。このシステムが損傷すると、重度の方向感覚喪失を引き起こす。認知地図の質には個体差が大きく、現実世界でのナビゲーション能力と相関関係がある。
認知地図は頭の中のイメージではありません。それは、参照、更新、そして新たな経路の生成に利用できる、柔軟な空間モデルです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment