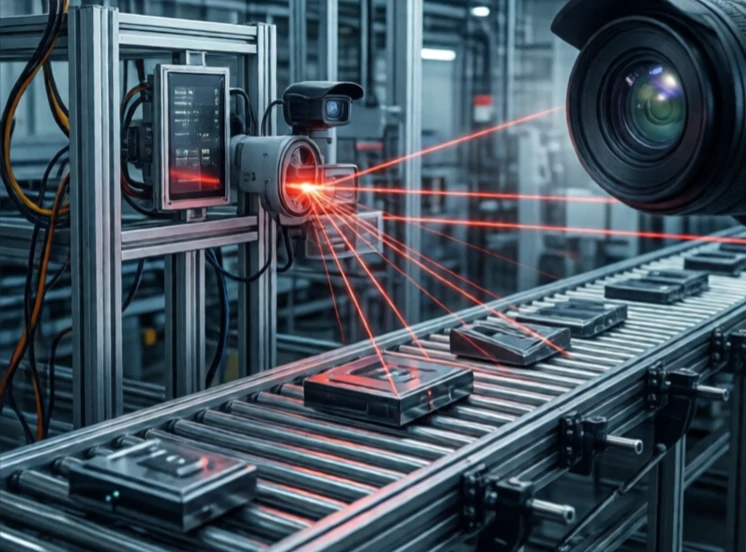
Wizja komputerowa daje robotom możliwość interpretowania informacji wizualnych. Kamery rejestrują obrazy. Algorytmy wydobywają znaczenie: krawędzie, kształty, obiekty, twarze, ruch. Robot wykorzystuje to znaczenie do nawigacji, wybierania, inspekcji lub śledzenia.
Wczesne systemy wizyjne bazowały na ręcznie kodowanych regułach. Znajdowały krawędzie, dopasowywały szablony, mierzyły odległości. Działały w kontrolowanym oświetleniu, ale zawodziły wszędzie indziej. Głębokie uczenie się to zmieniło. Sieci neuronowe konwolucyjne uczą się cech z oznaczonych obrazów. Potrafią rozpoznać kota, pęknięcie w spoinie lub dojrzałą truskawkę bez podpowiedzi, czego szukać.
Co umożliwia komputerowe widzenie
- Wykrywanie i klasyfikacja obiektów.
- Ocena pozycji do chwytania.
- Serwomechanizm wizualny umożliwiający precyzyjne ustawienie.
- Wykrywanie wad w procesie produkcyjnym.
- Jednoczesna lokalizacja i mapowanie (SLAM).
Wizja jest trudna, ponieważ świat jest chaotyczny. Oświetlenie się zmienia. Obiekty nachodzą na siebie. Odbicia dezorientują kamery. Robot, który dobrze widzi w laboratorium, może zawieść na hali fabrycznej. Inżynierowie używają wielu kamer, światła strukturalnego i czujników głębokości, aby zwiększyć niezawodność. Trenują również na danych z rzeczywistego środowiska, a nie tylko na czystych zbiorach danych. Wizja komputerowa jest najaktywniejszym obszarem badań w robotyce nie bez powodu. Jeśli robot widzi, może zrobić prawie wszystko. Jeśli nie widzi, jest ograniczony do ślepego, powtarzalnego ruchu.
Comments
No comments yet. Be the first to share a thought.
Leave a comment