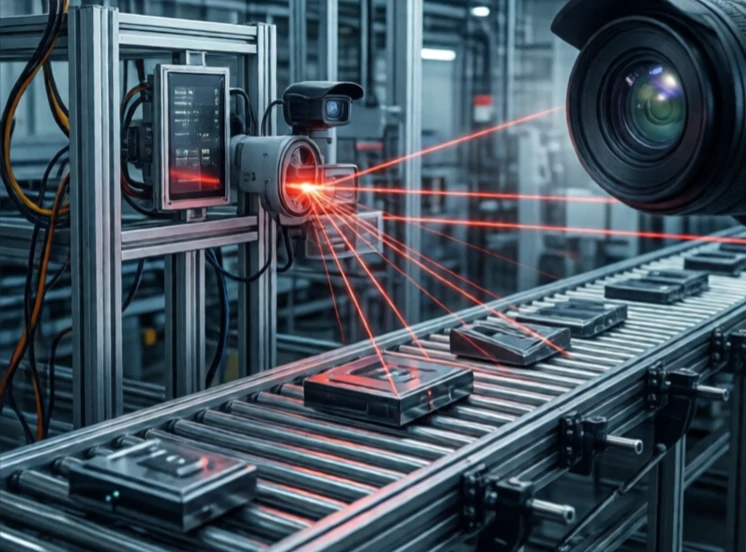
Počítačové vidění dává robotům schopnost interpretovat vizuální informace. Kamery zachycují obrazy. Algoritmy extrahují význam: hrany, tvary, objekty, tváře, pohyb. Robot tento význam používá k navigaci, vybírání, kontrole nebo sledování.
Rané počítačové vidění se spoléhalo na ručně kódovaná pravidla. Nalezení hran, porovnání šablon, měření vzdáleností. Fungovalo to v kontrolovaném osvětlení a selhávalo všude jinde. Hluboké učení to změnilo. Konvoluční neuronové sítě se učí prvky z označených obrázků. Dokážou rozpoznat kočku, prasklinu ve svaru nebo zralou jahodu, aniž by jim bylo řečeno, co mají hledat.
Co umožňuje počítačové vidění
- Detekce a klasifikace objektů.
- Odhad pózy pro uchopení.
- Vizuální servořízení pro přesné zarovnání.
- Detekce vad ve výrobě.
- Simultánní lokalizace a mapování (SLAM).
Vidění je obtížné, protože svět je chaotický. Osvětlení se mění. Objekty se překrývají. Odrazy matou kamery. Robot, který dobře vidí v laboratoři, může selhat v továrně. Inženýři používají více kamer, strukturované světlo a hloubkové senzory pro zvýšení robustnosti. Trénují také na datech z reálného prostředí, nejen na čistých datových sadách. Počítačové vidění je z nějakého důvodu nejaktivnější oblastí výzkumu v robotice. Pokud robot vidí, dokáže téměř cokoli. Pokud ne, je omezen na slepý, opakující se pohyb.
Comments
No comments yet. Be the first to share a thought.
Leave a comment