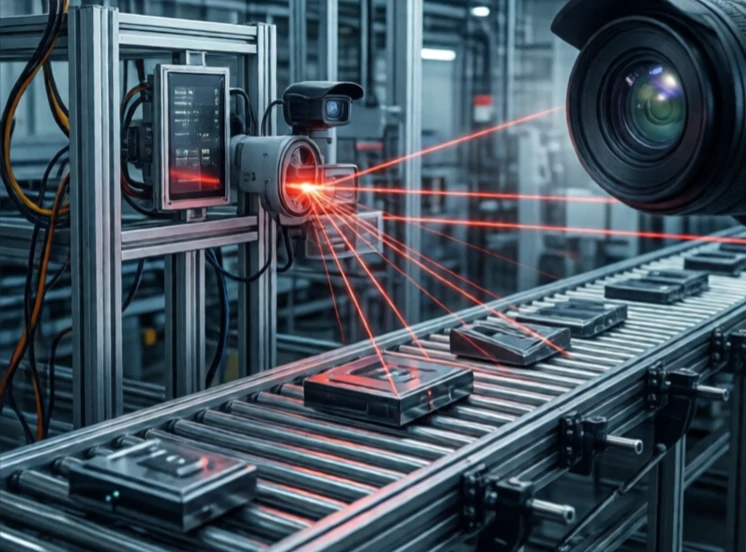
تُمكّن تقنية الرؤية الحاسوبية الروبوتات من تفسير المعلومات المرئية. تلتقط الكاميرات الصور، وتستخلص الخوارزميات المعنى: الحواف، والأشكال، والأشياء، والوجوه، والحركة. يستخدم الروبوت هذا المعنى للتنقل، والتقاط الأشياء، وفحصها، وتتبعها.
اعتمدت تقنيات رؤية الحاسوب المبكرة على قواعد مكتوبة يدويًا، مثل تحديد الحواف ومطابقة القوالب وقياس المسافات. نجحت هذه التقنية في ظروف الإضاءة المُتحكَّم بها، لكنها فشلت في غيرها. غيّر التعلّم العميق هذا الواقع، إذ تتعلم الشبكات العصبية الالتفافية خصائص الصور المُصنَّفة، ما يمكّنها من التعرّف على قطة أو شق في لحام أو حبة فراولة ناضجة دون الحاجة إلى توجيهها.
ما الذي تُمكّنه رؤية الحاسوب؟
- اكتشاف وتصنيف الأجسام.
- تقدير الوضعية للإمساك.
- التحكم البصري لضمان المحاذاة الدقيقة.
- اكتشاف العيوب في التصنيع.
- تحديد الموقع ورسم الخرائط المتزامن (SLAM).
الرؤية صعبة لأن العالم مليء بالتعقيدات. تتغير الإضاءة، وتتداخل الأجسام، وتُربك الانعكاسات الكاميرات. قد يفشل الروبوت الذي يتمتع برؤية جيدة في المختبر في بيئة المصنع. يستخدم المهندسون كاميرات متعددة، وإضاءة مُهيكلة، ومستشعرات عمق لتعزيز متانته. كما يُدرّبون الروبوتات على بيانات من البيئة الحقيقية، وليس فقط على مجموعات بيانات مُنمّطة. تُعدّ رؤية الحاسوب المجال البحثي الأكثر نشاطًا في علم الروبوتات لسبب وجيه. فإذا كان الروبوت قادرًا على الرؤية، فبإمكانه فعل أي شيء تقريبًا. أما إذا لم يكن كذلك، فسيقتصر على الحركة العشوائية المتكررة.
Comments
No comments yet. Be the first to share a thought.
Leave a comment