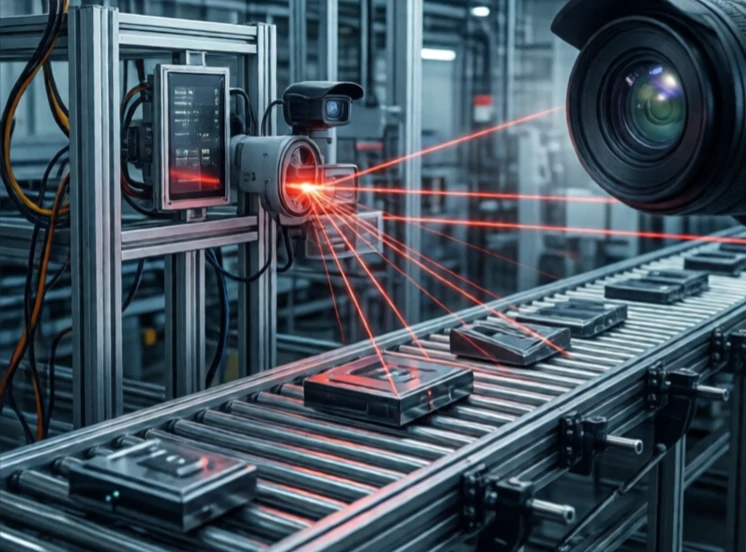
कंप्यूटर विज़न रोबोटों को दृश्य जानकारी को समझने की क्षमता प्रदान करता है। कैमरे चित्र कैप्चर करते हैं। एल्गोरिदम उनसे अर्थ निकालते हैं: किनारे, आकार, वस्तुएं, चेहरे, गति। रोबोट उस अर्थ का उपयोग नेविगेट करने, चुनने, निरीक्षण करने या ट्रैक करने के लिए करता है।
शुरुआती कंप्यूटर विज़न हाथ से कोड किए गए नियमों पर आधारित था। किनारों को खोजना, टेम्पलेट्स का मिलान करना, दूरियों को मापना। यह नियंत्रित प्रकाश में तो काम करता था, लेकिन बाकी सभी जगहों पर विफल रहा। डीप लर्निंग ने इसे बदल दिया। कनवोल्यूशनल न्यूरल नेटवर्क लेबल की गई छवियों से विशेषताओं को सीखते हैं। वे बिना यह बताए कि क्या देखना है, एक बिल्ली, वेल्ड में दरार या एक पके हुए स्ट्रॉबेरी को पहचान सकते हैं।
कंप्यूटर विज़न क्या सक्षम बनाता है
- वस्तु का पता लगाना और वर्गीकरण करना।
- पकड़ने की मुद्रा का अनुमान लगाना।
- सटीक संरेखण के लिए दृश्य सर्वोइंग।
- विनिर्माण में दोषों का पता लगाना।
- एक साथ स्थानीयकरण और मानचित्रण (एसएलएएम)।
दृष्टि एक चुनौती है क्योंकि दुनिया अव्यवस्थित है। प्रकाश बदलता रहता है। वस्तुएँ एक-दूसरे पर चढ़ जाती हैं। परावर्तन कैमरों को भ्रमित कर देते हैं। प्रयोगशाला में अच्छी तरह से देखने वाला रोबोट कारखाने में विफल हो सकता है। इंजीनियर मजबूती बढ़ाने के लिए कई कैमरों, संरचित प्रकाश और गहराई सेंसर का उपयोग करते हैं। वे केवल साफ-सुथरे डेटासेट पर ही नहीं, बल्कि वास्तविक वातावरण से प्राप्त डेटा पर भी प्रशिक्षण देते हैं। कंप्यूटर विज़न रोबोटिक्स में सबसे सक्रिय अनुसंधान क्षेत्र है, और इसका एक कारण है। यदि कोई रोबोट देख सकता है, तो वह लगभग कुछ भी कर सकता है। यदि वह नहीं देख सकता, तो वह केवल अंधाधुंध, दोहराव वाली गति तक ही सीमित रह जाता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment