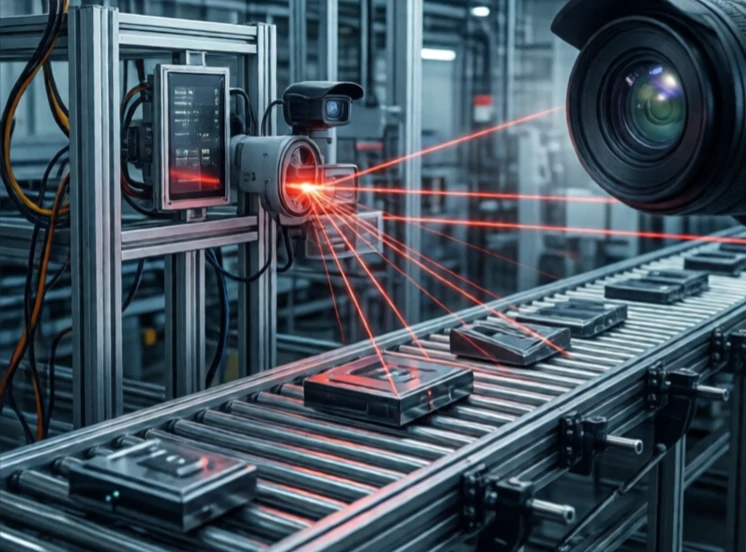
Η υπολογιστική όραση δίνει στα ρομπότ τη δυνατότητα να ερμηνεύουν οπτικές πληροφορίες. Οι κάμερες καταγράφουν εικόνες. Οι αλγόριθμοι εξάγουν νόημα: άκρες, σχήματα, αντικείμενα, πρόσωπα, κίνηση. Το ρομπότ χρησιμοποιεί αυτό το νόημα για πλοήγηση, επιλογή, επιθεώρηση ή παρακολούθηση.
Η πρώιμη υπολογιστική όραση βασιζόταν σε χειροκίνητα κωδικοποιημένους κανόνες. Εύρεση ακμών, αντιστοίχιση προτύπων, μέτρηση αποστάσεων. Λειτουργούσε σε ελεγχόμενο φωτισμό και απέτυχε παντού αλλού. Η βαθιά μάθηση το άλλαξε αυτό. Τα συνελικτικά νευρωνικά δίκτυα μαθαίνουν χαρακτηριστικά από εικόνες με ετικέτες. Μπορούν να αναγνωρίσουν μια γάτα, μια ρωγμή σε μια συγκόλληση ή μια ώριμη φράουλα χωρίς να τους υποδεικνύεται τι να ψάξουν.
Τι επιτρέπει η υπολογιστική όραση
- Ανίχνευση και ταξινόμηση αντικειμένων.
- Εκτίμηση πόζας για σύλληψη.
- Οπτική σερβοκίνηση για ακριβή ευθυγράμμιση.
- Εντοπισμός ελαττωμάτων στην κατασκευή.
- Ταυτόχρονος εντοπισμός και χαρτογράφηση (SLAM).
Η όραση είναι δύσκολη επειδή ο κόσμος είναι ακατάστατος. Ο φωτισμός αλλάζει. Τα αντικείμενα επικαλύπτονται. Οι αντανακλάσεις μπερδεύουν τις κάμερες. Ένα ρομπότ που βλέπει καλά στο εργαστήριο μπορεί να αποτύχει στο εργοστάσιο. Οι μηχανικοί χρησιμοποιούν πολλαπλές κάμερες, δομημένο φως και αισθητήρες βάθους για να προσθέσουν ανθεκτικότητα. Εκπαιδεύονται επίσης σε δεδομένα από το πραγματικό περιβάλλον, όχι μόνο σε καθαρά σύνολα δεδομένων. Η υπολογιστική όραση είναι ο πιο ενεργός ερευνητικός τομέας στη ρομποτική για κάποιο λόγο. Αν ένα ρομπότ μπορεί να δει, μπορεί να κάνει σχεδόν τα πάντα. Αν δεν μπορεί, περιορίζεται σε τυφλή, επαναλαμβανόμενη κίνηση.
Comments
No comments yet. Be the first to share a thought.
Leave a comment